在二阶力学系统中,质量 $m$ 储存动能,弹簧 $k$ 储存势能。如果系统中缺乏能量耗散元件,动能与势能就会在两者之间永无休止地往复折返——在时域上表现为无尽的机械振铃,在画面上表现为剧烈的失焦颤抖。
阻尼(Damping)就是给高速运动的镜筒安装的“无形刹车片”。在微型摄像头模组中,这种避震并非依赖大型液压减震器,而是巧妙利用点涂在金属弹簧片微米级狭缝中的高分子黏弹性阻尼胶。本章将从微观物理剪切切入,建立阻尼常数的定量计算模型,并给出预测对焦回稳时间的工程黄金法则。
一、 消震与稳定:精密定位为何离不开物理阻尼?
自动对焦(AF)系统本质上是一个追求“极速启步、瞬时死锁”的准静态伺服定位机构。
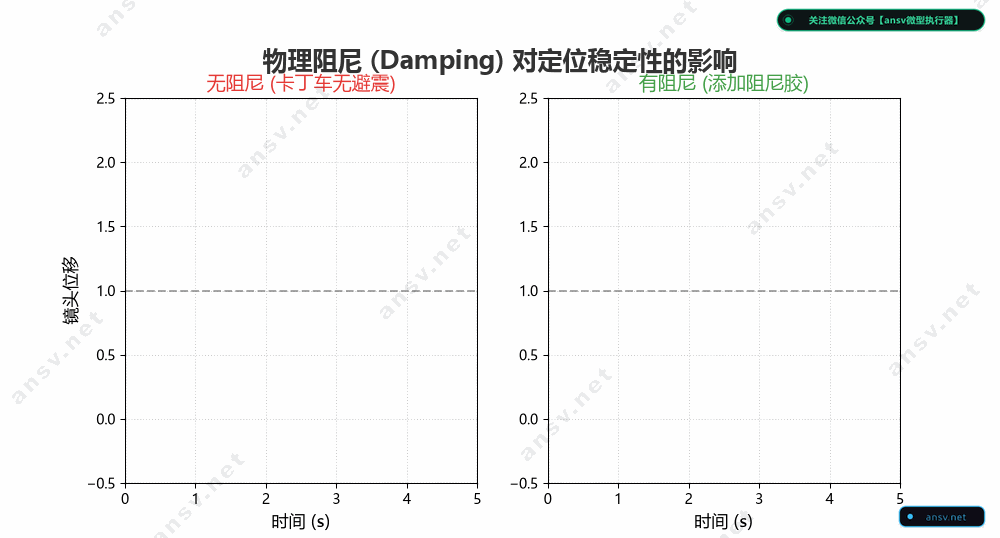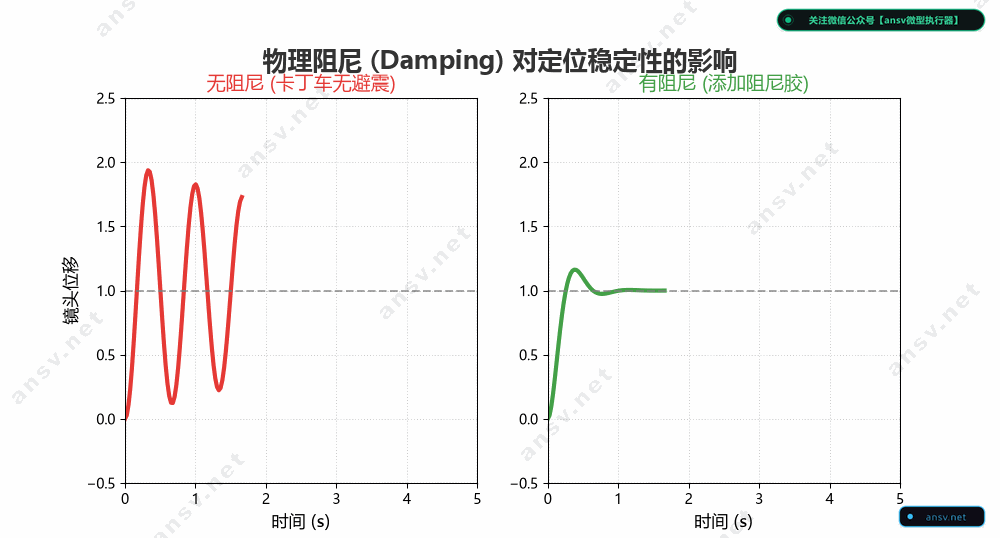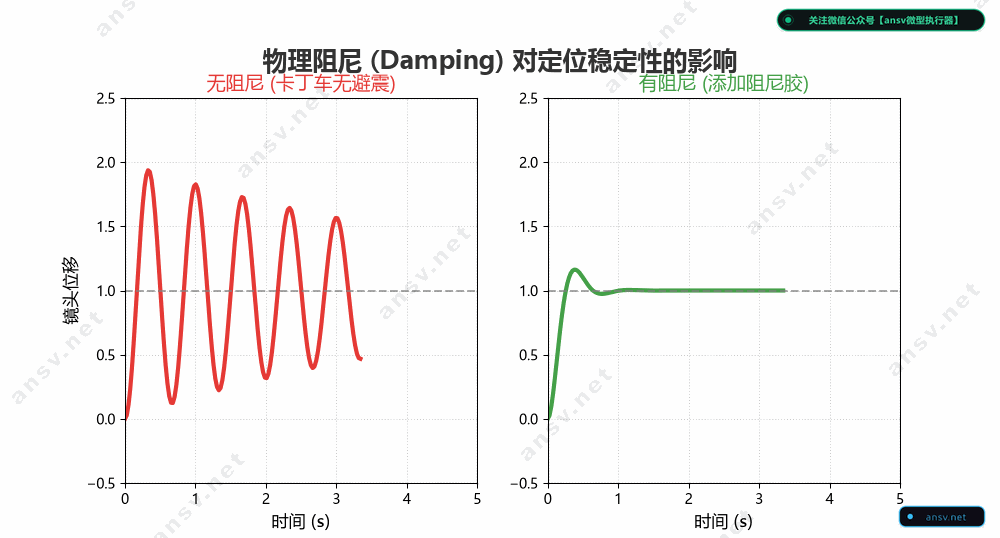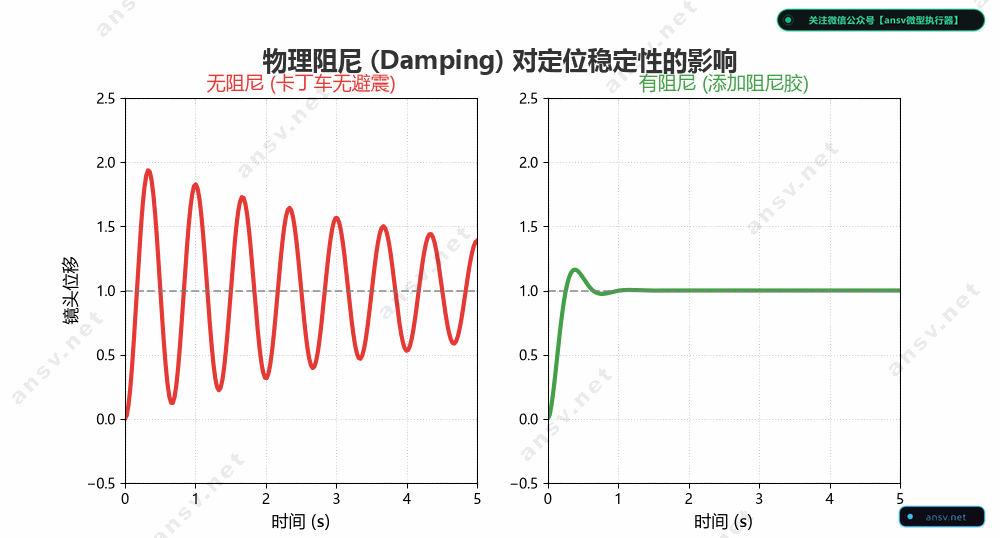
物理阻尼在模组中扮演着三大不可替代的“生命线”角色:
- 抑制瞬态阶跃振铃(Anti-Ringing):在对焦电流突变时,动子获得极大初速度冲向目标。若系统阻尼为零,动子将在目标位置两侧发生持续的正弦简谐震颤,导致相机完全无法合焦拍照。
- 抵抗环境声学共振(Acoustic Anti-Resonance):手机外放扬声器发声时,强烈的空气声压波会在机身内部激荡。如果马达阻尼不足,扬声器的某个低频音符一旦契合马达固有频率,镜片就会被声波直接激起共振,造成录像画面严重抖动、水波纹及对焦跳变。
- 压低频域共振峰值(Peak Gain Suppression):在频域上,阻尼能够强力削平系统的谐振尖峰,为闭环负反馈控制提供宽裕的相位稳定空间,杜绝自激啸叫。
二、 高分子阻尼胶与黏弹性剪切能量耗散机理
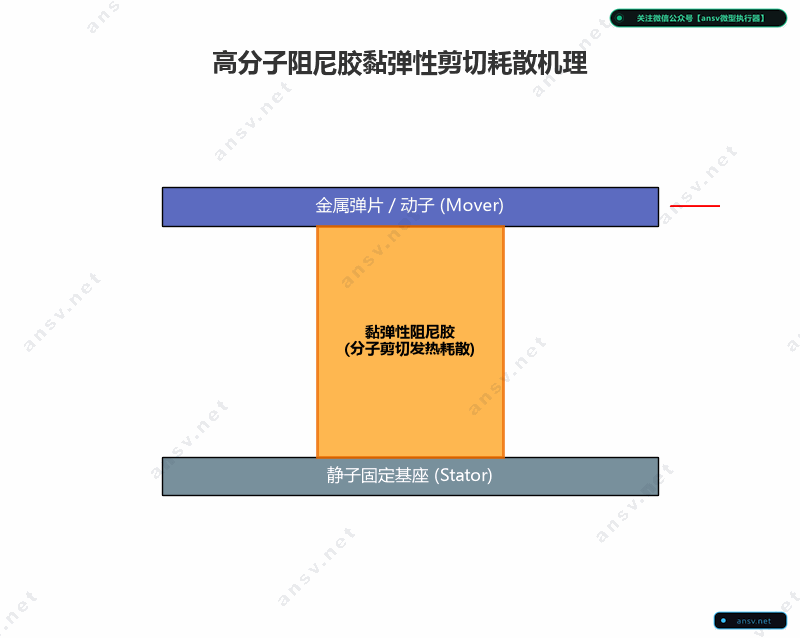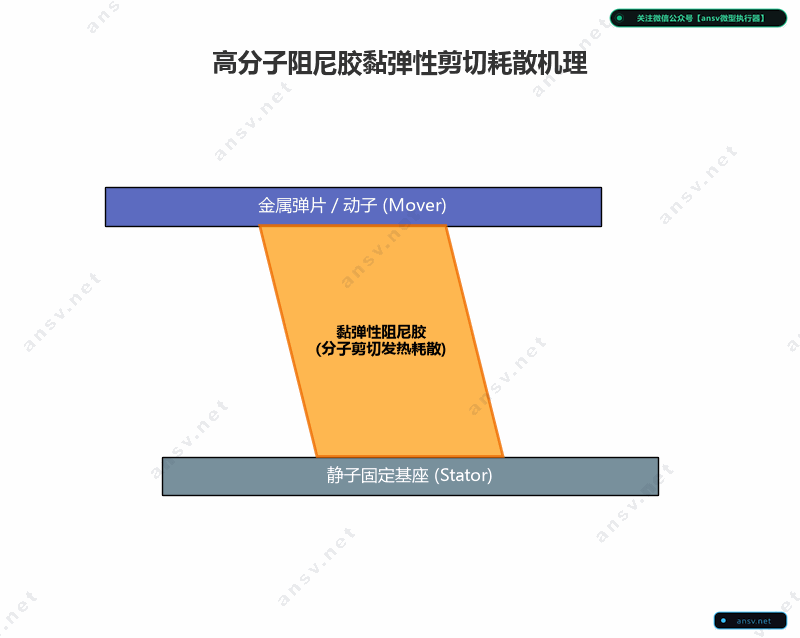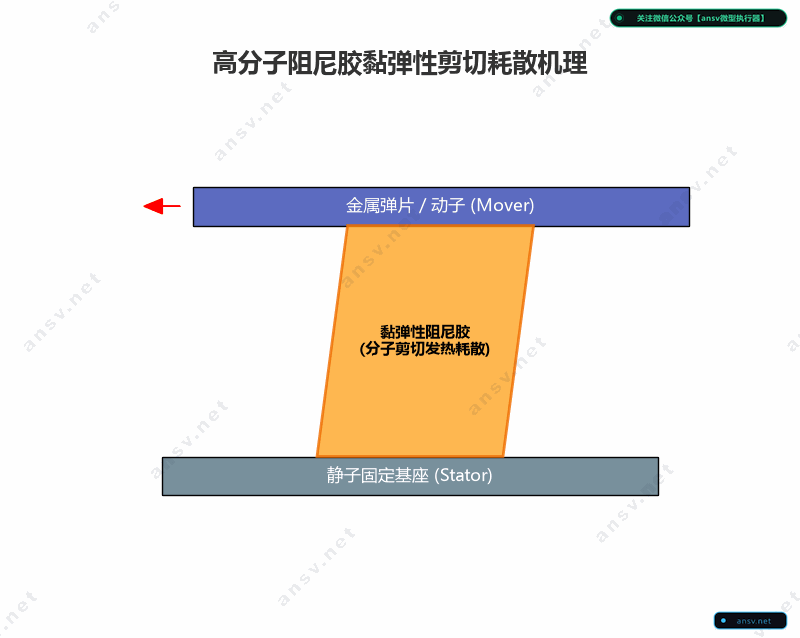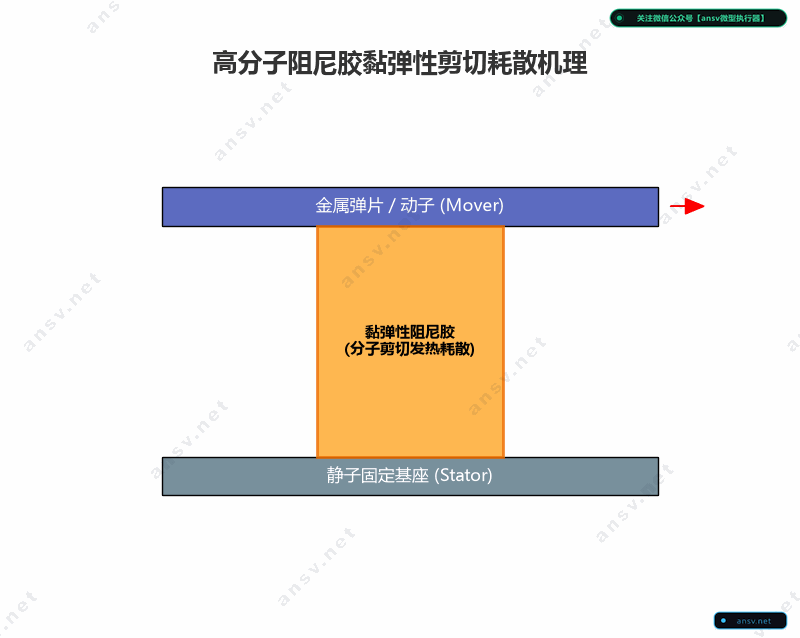
手机模组内部空间以微米计,无法布置复杂的活塞阻尼器。工程师的解法是:在金属上、下弹片的悬臂微小狭缝处,通过微量点胶机涂覆高黏度的高分子阻尼硅胶(Silicone Damping Gel)或紫外固化黏弹性树脂。
1. 黏弹性材料特性(Viscoelasticity)
这种特种胶水兼具固体的“弹性”与流体的“黏性”:
- 形变剪切:当动子带动弹片上下变形时,填充在弹片折弯空隙中的胶体承受强烈的交变剪切应力(Shear Stress);
- 分子链内摩擦:高分子长链聚合物在剪切位移诱导下发生相对滑移与分子缠结解聚,分子间的黏滞内摩擦将动子剧烈振动的机械动能瞬间转化为极其微小的热能(内能),并不可逆地散逸到周围介质中。
2. 宏观阻尼力表征
宏观上,黏弹性剪切耗散等效为一个与运动速度成正比的牛顿黏性阻尼力:
$$F_{\text{damping}} = -r \cdot v(t) = -r \cdot \frac{dx(t)}{dt}$$- 工艺敏感性:阻尼常数 $r$ 的实际大小,极度依赖于点胶位置的对称性、胶滴涂覆体积(重量)、胶层有效剪切厚度以及环境温度(低温下胶体变硬偏脆,高温下变稀变软)。
三、 被动衰减常数:阻尼常数 $r$ 与阻尼系数 $D$ 的换算推导
在马达动力学建模与实际台架测试中,工程师常常使用两个不同的物理量来表征阻尼。明确这两者的数学换算关系至关重要:
1. 动力学阻尼常数 $r$
- 量纲:$\text{N}\cdot\text{s/m}$ 或 $\text{kg/s}$;
- 应用场景:直接代入牛顿第二定律微分方程($m \ddot{x} + r \dot{x} + k x = F$),用于有限元仿真与控制学传递函数推导。
2. 实测阻尼系数 $D$(Damping Factor / Decay Rate)
- 量纲:$\text{dB/s}$(分贝每秒);
- 应用场景:实验室测试台架(如激光多普勒测振仪 LDV)切断激励信号后,在对数坐标下直接测量的自由振动包络线斜率。
3. 精确数学换算方程
由二阶系统欠阻尼自由振荡的时域解析解推导,两者的理论转换关系为:
$$r = \frac{2\pi \cdot m \cdot D}{27.3} \approx 0.230 \cdot m \cdot D$$(注:其中分母 $27.3$ 源自工程分贝定义与自然对数常数的换算因子 $20 \log_{10}(e) \times 2\pi \approx 27.287$)
四、 黄金预测时间公式:对焦回稳需要多少秒?
当马达线圈供电瞬间切断、或对焦脉冲阶跃结束进入被动自由衰减阶段时,工程师如何快速评估动子何时能够彻底静止?
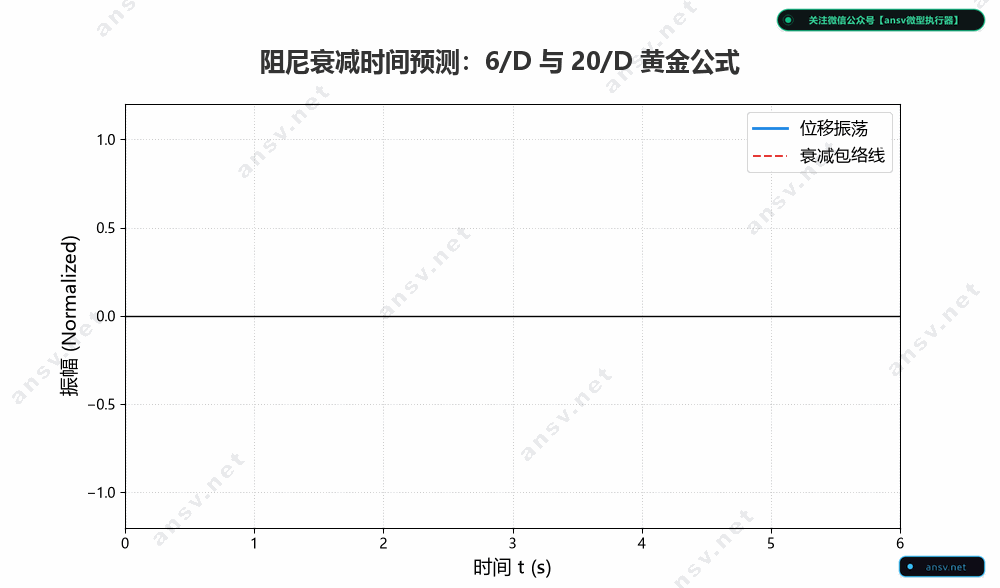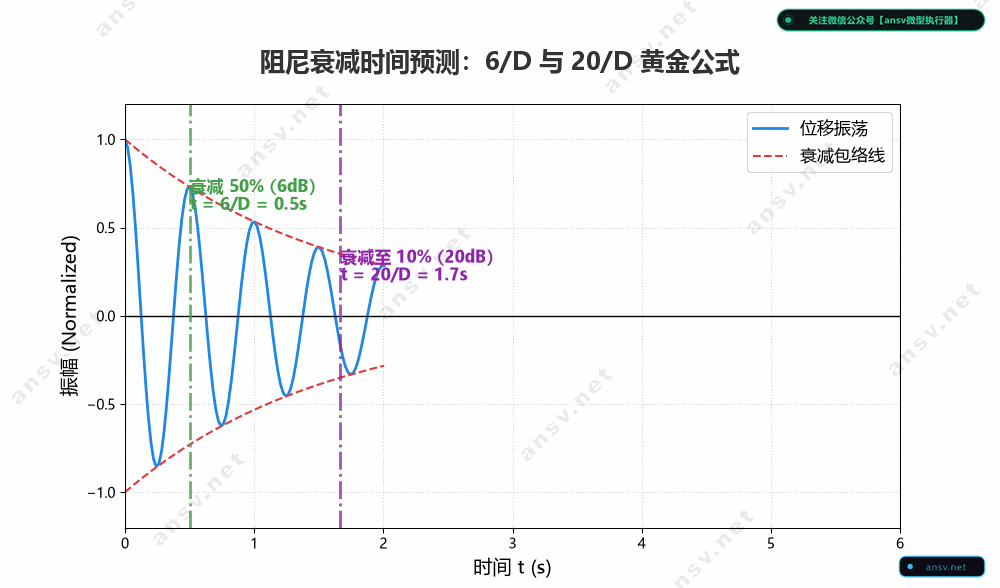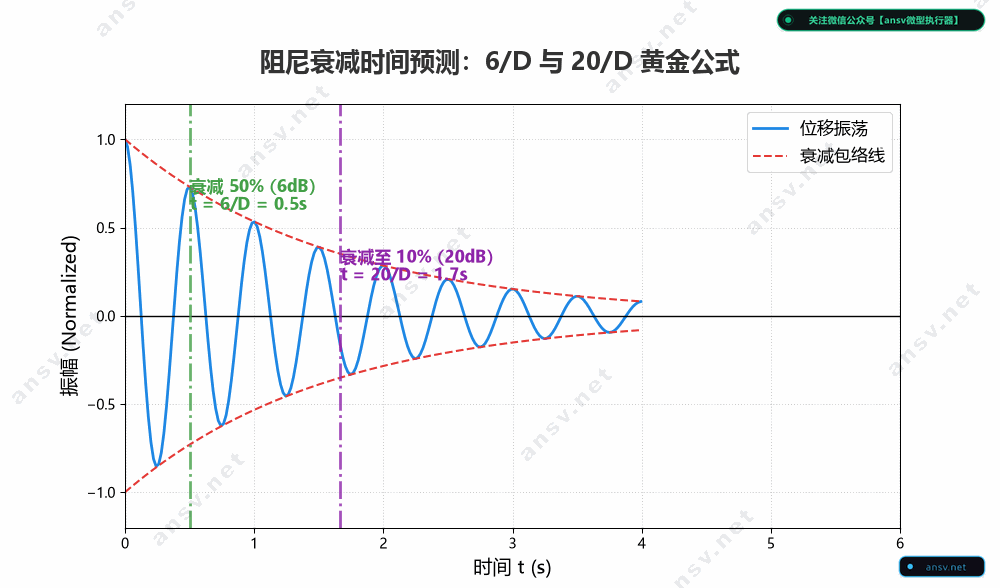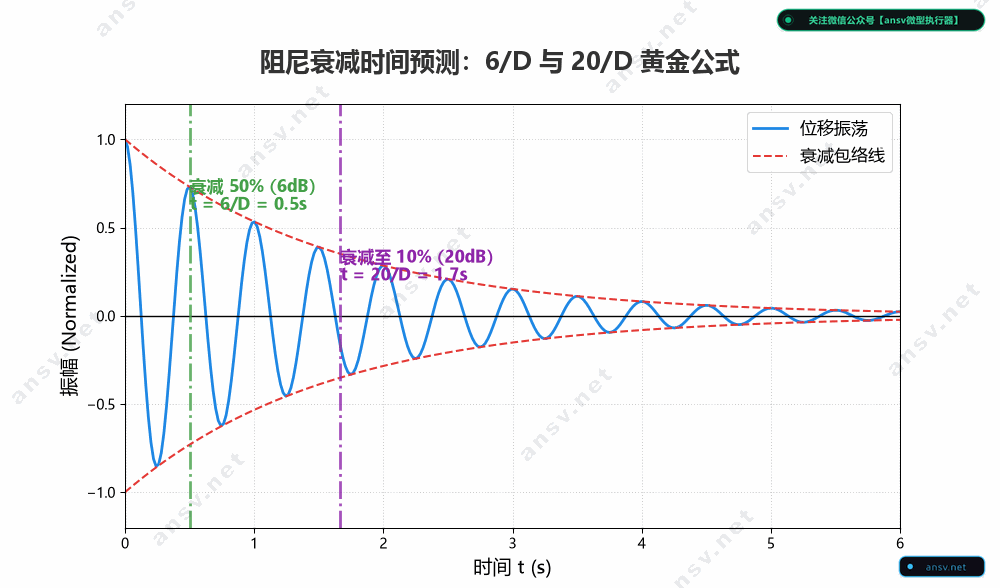
无需复杂的 MATLAB 积分,利用实测阻尼系数 $D$($\text{dB/s}$),有两个在业内被广泛使用的黄金工程预测公式:
1. 对焦大致回稳(振幅衰减 50% / $-6\,\text{dB}$ 能量跌落)
$$t_{\text{stop}}(50\%) = \frac{6}{D} \quad (\text{秒})$$2. 镜筒完全停稳(振幅衰减 90% / 剩余 10% 振幅 / $-20\,\text{dB}$ 极度静止)
$$t_{\text{stop}}(10\%) = \frac{20}{D} \quad (\text{秒})$$📐 工程实战算例:
某 1/1.3 英寸主摄 VCM 马达,受载镜组动子总质量 $m = 300\,\text{mg} = 3 \times 10^{-4}\,\text{kg}$。
若点胶工艺优良,测得衰减率 $D = 800\,\text{dB/s}$:
- 振幅衰减一半所需时间:$t_{50\%} = 6 / 800 = 0.0075\,\text{s} = 7.5\,\text{ms}$;
- 动子彻底停死(衰减 20dB)所需时间:$t_{10\%} = 20 / 800 = 0.025\,\text{s} = 25.0\,\text{ms}$(完美满足旗舰机 $30\,\text{ms}$ 内快速合焦拍摄的苛刻要求!)。
- 对应动力学阻尼常数:$r = \frac{2\pi \times 3\times 10^{-4} \times 800}{27.3} \approx 0.0552\,\text{N}\cdot\text{s/m}$。
五、 二阶系统综合指标:固有共振频率 $f_0$ 与品质因数 $Q$
结合机械力学与阻尼耗散,二阶振动系统在频域被两个全局指标彻底定性:
1. 固有共振频率 $f_0$
$$f_0 = \frac{1}{2\pi}\sqrt{\frac{k}{m}}$$- 决定了整个机械系统对外部物理激励最敏感、最易发生剧烈共振失控的自然谐振频率。
- 在手机中,典型的 AF 马达 $f_0$ 通常设计在 $60 \sim 120\,\text{Hz}$ 之间。
2. 机械品质因数 $Q$(Quality Factor)
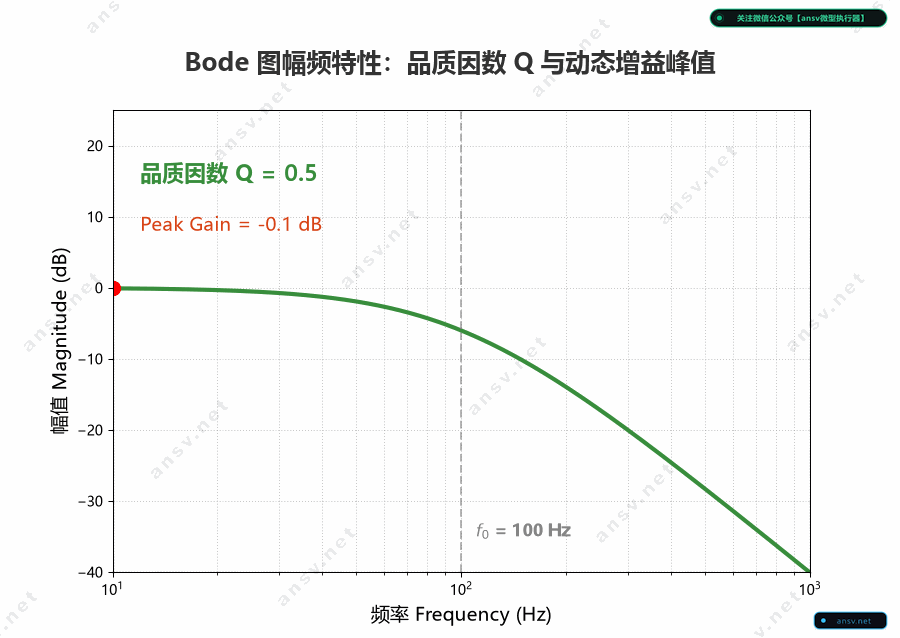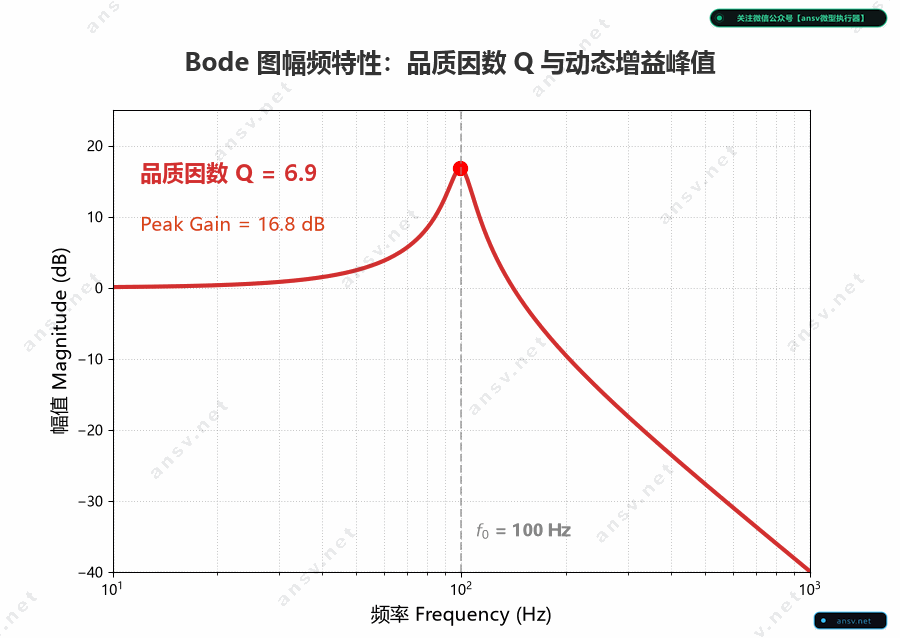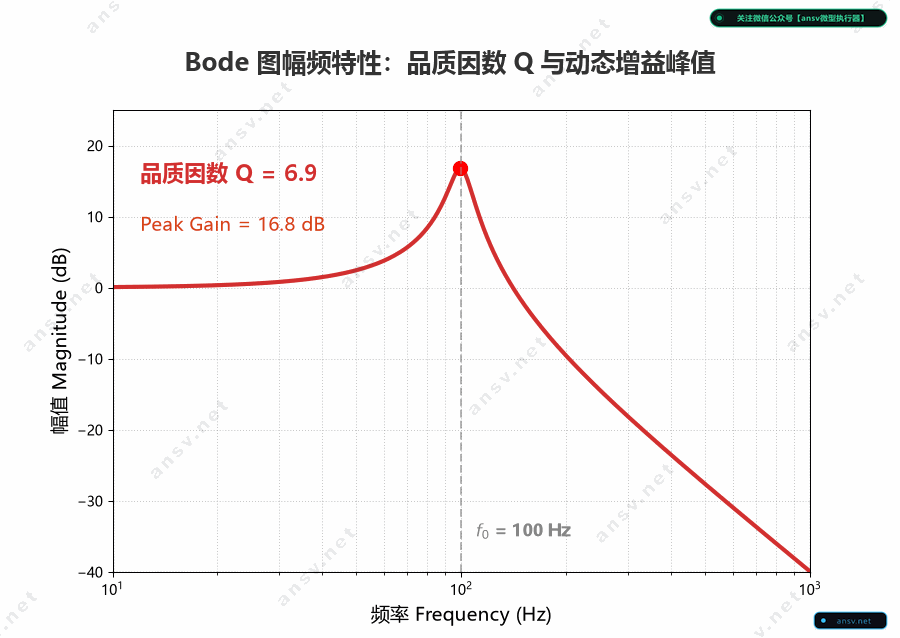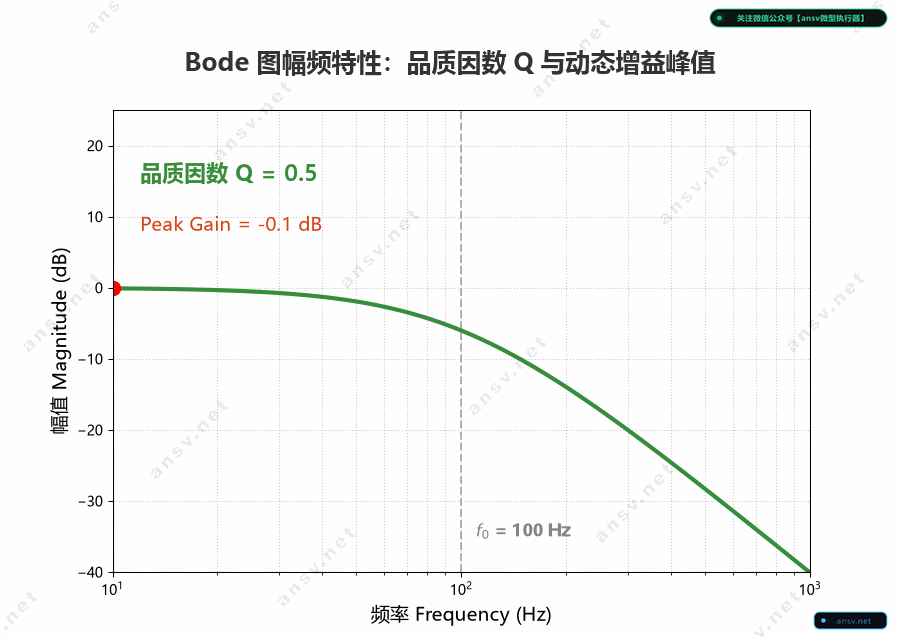
$$Q = \frac{\sqrt{m \cdot k}}{r} = \frac{27.3 \cdot f_0}{D} = \frac{1}{2\zeta}$$- 物理表征:系统储能与每个周期耗能的比值,直观反映了频域共振峰的尖锐程度与共振能量放大倍数。
3. 动态峰值增益(Peak Gain)与自激啸叫风险
在马达共振频率 $f_0$ 处,稳态位移增益会被放大 $Q$ 倍:
$$\text{Peak Gain} = \left(\frac{BL}{k}\right) \cdot Q$$- 高 $Q$ 值的灾难性代价:若阻尼胶点胶量不足或胶水失效(阻尼常数 $r$ 极低),$Q$ 值可能会飙升到 $15 \sim 30$ 以上。
此时共振峰高耸入云,哪怕驱动回路中存在微小的底噪扰动,微小能量也会在共振点被放大数十倍,造成闭环伺服回路迅速发生自激振荡,马达剧烈颤抖并发出高频刺耳的“吱吱”啸叫声。
本章小结
- 阻尼是动能的终结者:高分子阻尼胶利用长链分子的剪切黏弹性摩擦,将多余的机械冲击能化为热能消散。
- 黄金预测时间公式:牢记 $t_{\text{stop}} = 6/D$ 与 $20/D$,它是连接实验室测振仪衰减率 $D$ 与真实对焦回稳耗时的极简桥梁。
- 削峰防啸叫:低 $Q$ 值意味着高阻尼与平坦的频响曲线,是确保自动对焦过程利落、杜绝声学自激的底层机械保障。
有了力学骨架与物理阻尼的定量认知,我们该如何在时域与频域中全面诊断这颗马达的性格?下一章我们将推导时域阶跃响应的三种状态,并绘制出透视马达动态特性的“频域心电图”——Bode 图三段控制区。
👉 下一篇:4.1 时域阶跃响应全景:欠阻尼、过阻尼与临界阻尼特性及对焦拉风箱成因
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/vcm-linear-motor/03-spring-and-damping-parameters/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:[email protected]。
💬 探讨与反馈
[email protected]),无需登录即可秒显您的专属 QQ 头像。