在一部现代旗舰智能手机逼仄的机械空间内,高密堆叠着两组代表了微型机电系统(MEMS)与微型电磁直驱技术巅峰的微型执行器:
一组是负责视网膜级光学成像的摄像头对焦与防抖马达(VCM / OIS),需要在 $0 \sim 300\,\mu\text{m}$ 的极窄行程内实现 $\pm 1\,\mu\text{m}$ 级别的超精密空间死锁;
另一组则是负责拟真触觉反馈的线性共振执行器(Linear Resonant Actuator, LRA / Taptic Engine),需要在打字、转盘滑动或瞬态开火瞬间,以极低电功爆发激发出高达数个 $G$ 的清脆撞击感。
初看之下,对焦马达是“光学伺服系统”,振动马达是“震感发生元件”,两者应用场景风马牛不相及。然而,剥离应用层的工程外壳后,从底层的动力学方程式审视:两者同属于洛伦兹力电磁直接驱动(Direct Drive),同受单自由度二阶质量-弹簧-阻尼系统动力学支配,同由精密金属板簧柔性悬挂支撑。
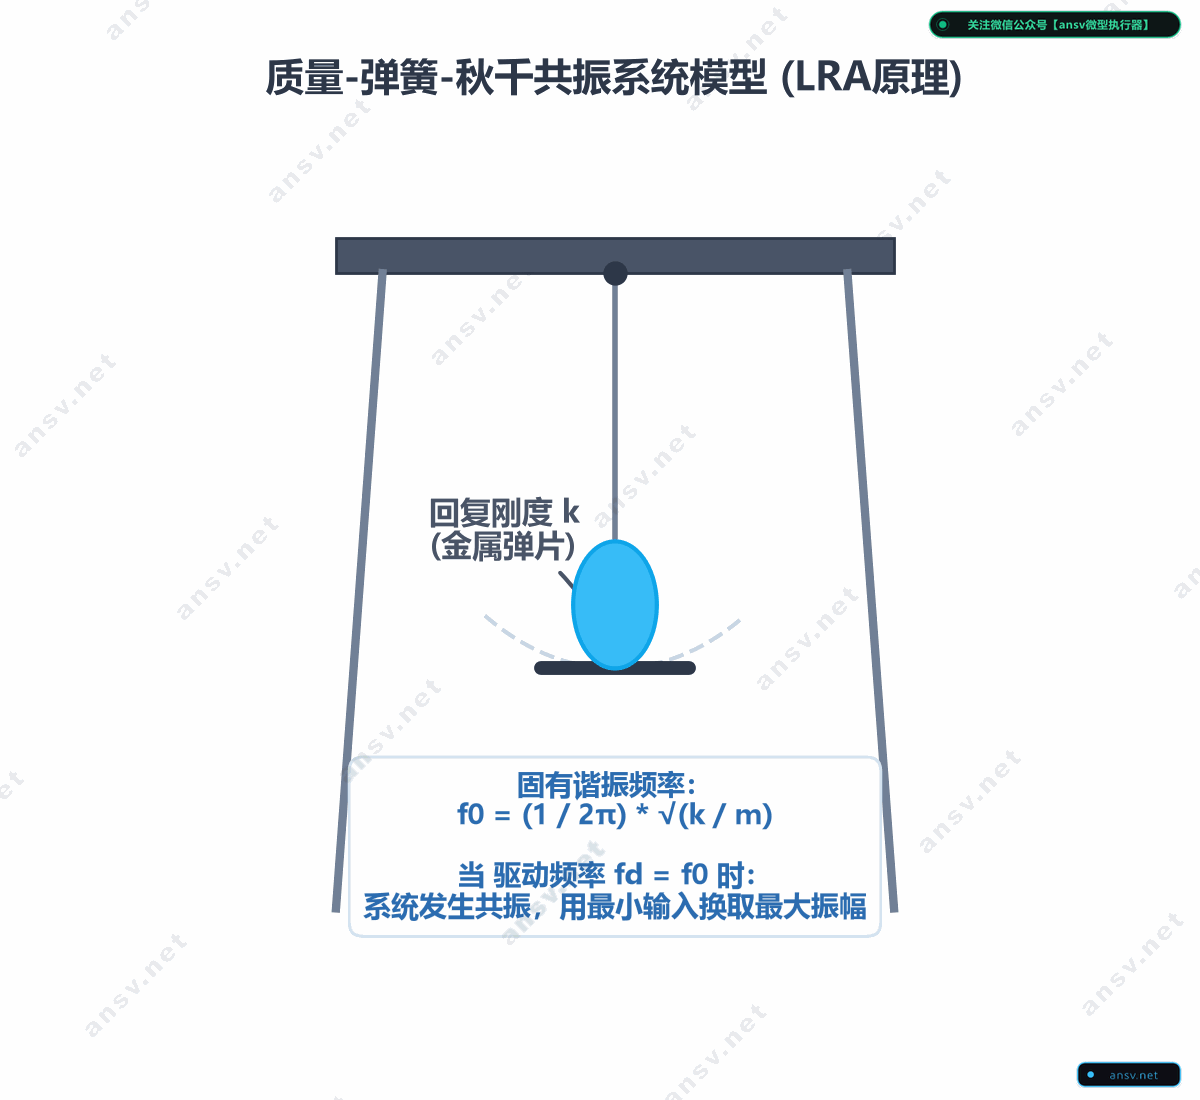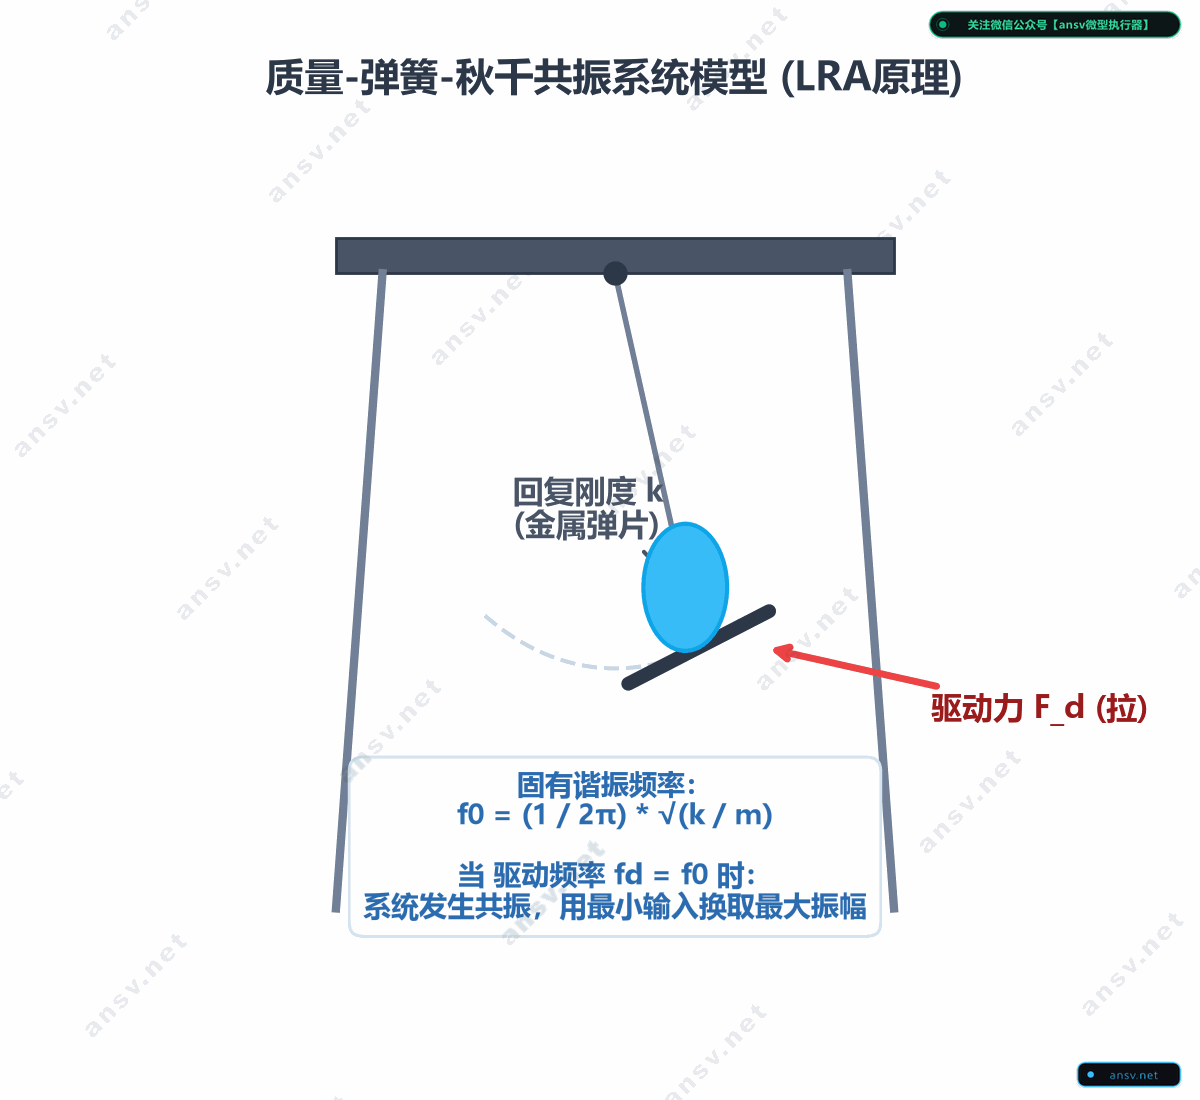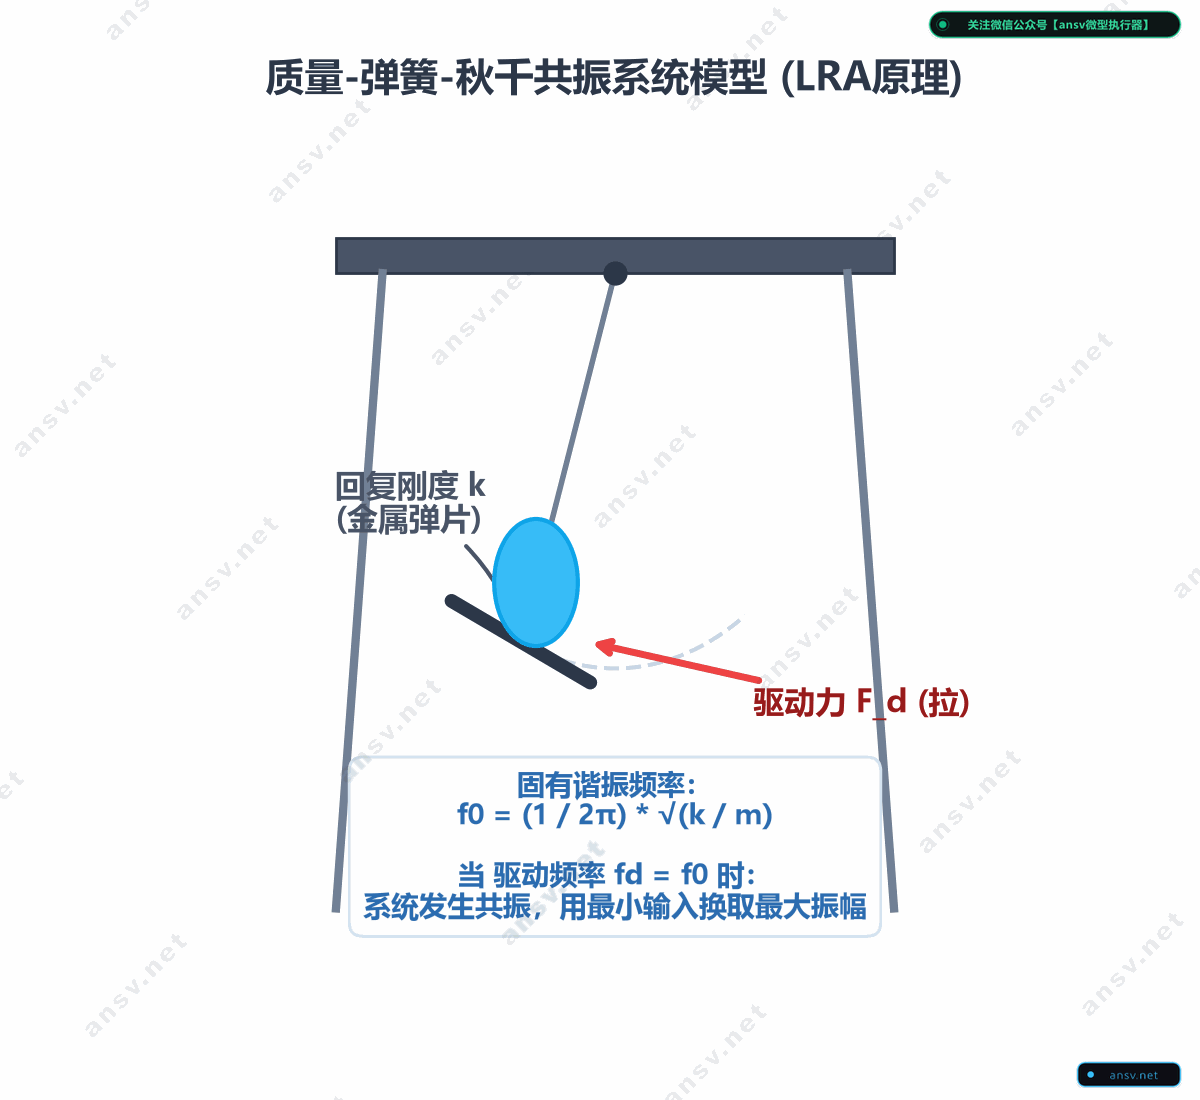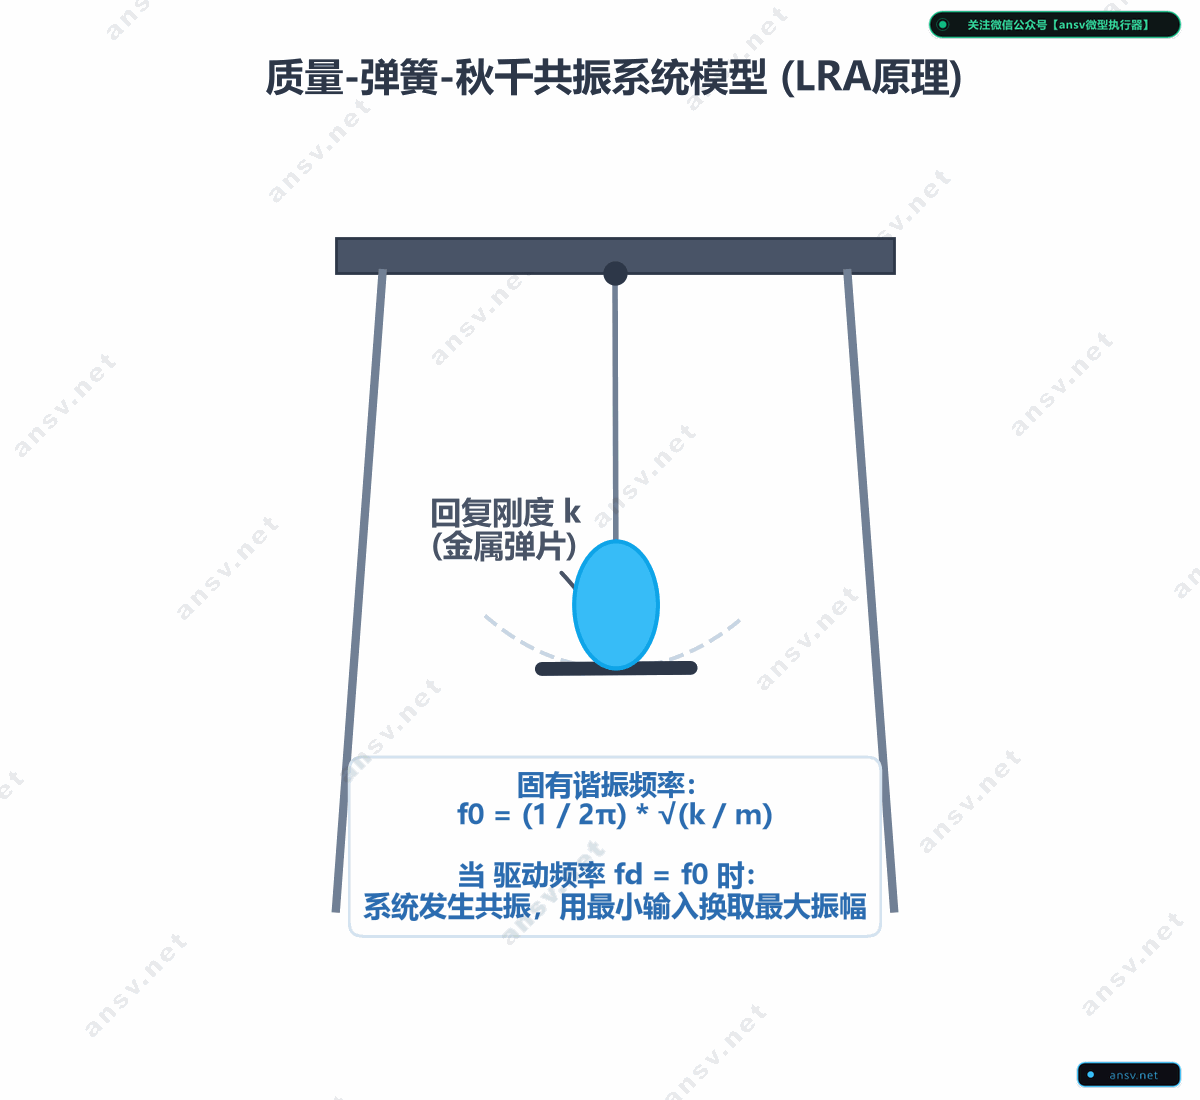
更具哲学意味的是,两者在控制理论与工程利用上走向了截然相反的两个极端:
- LRA 极度贪婪地拥抱共振:通过将机械阻尼压制到极限,使系统品质因数 $Q$ 高达数十倍,用几十毫瓦的微弱电功率激发出澎湃的机械冲击加速度;
- 摄像头 VCM 则将共振视为头号宿敌:通过精密点涂高分子阻尼胶将品质因数压低至 $Q < 1$,以临界阻尼姿态彻底削平共振峰,杜绝任何振铃与过冲。
本篇文章我们将以 LRA 线性谐振马达为物理标靶,深入推导二阶受迫谐振动力学方程,揭开“共振倍增”的能量秘密,并反观摄像头 VCM 直驱系统的力学本相。
一、 LRA 动力学基石:二阶单自由度谐振系统的数学物理推导
线性谐振执行器(LRA)的机械本质是一个纯粹的单自由度(Single-DOF)质量-弹簧-阻尼受迫谐波振荡器。
 图 1:LRA 线性谐振马达(单自由度质量-弹簧-阻尼)电磁与力学拓扑模型
1. 动力学微分方程(牛顿第二定律与达朗贝尔原理)
当驱动线圈通入角频率为 $\omega$ 的交变交替电流 $I(t) = I_0 \cos(\omega t)$ 时,处于气隙磁场 $B$ 中的线圈对动子永磁体施加交变安培力:
$$F_{\text{drive}}(t) = B \cdot L \cdot I(t) = F_0 \cos(\omega t)$$在运动方向上,动子质量块受到三股内在物理力的共同作用:
- 惯性力:由动子质量 $m$ 产生的反抗加速度变化的力 $F_{\text{inertial}} = -m \frac{d^2x(t)}{dt^2}$;
- 弹性恢复力:由悬挂板簧刚度 $k$ 遵循胡克定律产生的反抗位移的力 $F_{\text{spring}} = -k x(t)$;
- 黏滞阻尼力:由空气黏滞剪切及弹簧内部晶界分子摩擦消耗产生的力 $F_{\text{damping}} = -c \frac{dx(t)}{dt}$。
根据牛顿第二运动定律,动子的二阶时域运动微分方程为:
$$m \frac{d^2x(t)}{dt^2} + c \frac{dx(t)}{dt} + k x(t) = F_0 \cos(\omega t)$$- $m$:动子总振动惯性质重(通常为高比重钨合金配重块,$\text{kg}$ 或 $\text{g}$);
- $c$:系统等效动力学黏滞阻尼系数($\text{N}\cdot\text{s/m}$);
- $k$:悬挂弹簧片等效轴向线弹性刚度($\text{N/m}$);
- $F_0 = BL \cdot I_0$:输入电磁推力峰值($\text{N}$ 或 $\text{mN}$)。
2. 稳态谐波特解与频域传递函数(FRF)
根据线性微分方程理论,受迫振动的稳态解与激励信号同频,但存在相位滞后角 $\phi$:
$$x(t) = X \cos(\omega t - \phi)$$将其转化为复频域表达式进行拉普拉斯变换(令 $s = j\omega$):
$$\left(-m\omega^2 + j c\omega + k\right) X(j\omega) = F(j\omega)$$由此推导出系统的机械频域传递函数(Frequency Response Function, FRF):
$$H(j\omega) = \frac{X(j\omega)}{F(j\omega)} = \frac{1}{\left(k - m\omega^2\right) + j c\omega} = \frac{1/m}{-\omega^2 + 2\zeta\omega_0 j\omega + \omega_0^2}$$- 固有未阻尼角频率:$\omega_0 = \sqrt{\frac{k}{m}}$,固有频率 $f_0 = \frac{\omega_0}{2\pi} = \frac{1}{2\pi}\sqrt{\frac{k}{m}}$
- 系统阻尼比:$\zeta = \frac{c}{2\sqrt{m \cdot k}} = \frac{c}{2 m \omega_0}$
对传递函数取模与幅角,即可解析得出位移幅值响应函数 $X(\omega)$ 与 相位滞后函数 $\phi(\omega)$:
$$X(\omega) = |H(j\omega)| \cdot F_0 = \frac{F_0}{\sqrt{\left(k - m\omega^2\right)^2 + \left(c\omega\right)^2}}$$$$\phi(\omega) = \arctan\left(\frac{c\omega}{k - m\omega^2}\right)$$二、 能量放大奇迹:共振点上的“力学对冲”与品质因数 $Q$
为什么微小的电信号能在手机里激发出足以把整台设备弹起数毫米的猛烈震感?答案就在共振点($\omega = \omega_0$)的力学特异性上。
1. 共振点上的“力学完全对冲”物理真相
让我们重点观察分母中的实部项:
$$\text{Re} = k - m\omega^2$$- 当外加驱动频率极低时($\omega \to 0$),$m\omega^2 \to 0$,系统由弹簧刚度主导,位移为静态位移:$X_{\text{static}} = \frac{F_0}{k}$;
- 当外加驱动频率极高时($\omega \to \infty$),$m\omega^2 \gg k$,惯性阻抗主导,位移被质量压制衰减至零;
- 而在共振点 $\omega = \omega_0 = \sqrt{k/m}$ 时,奇迹发生了:
⚡ 物理力学真相:
在共振频率下,惯性力(动能储能)与弹性恢复力(势能储能)在幅值上绝对相等,但在时间相位上严格相差 $180^\circ$!
当弹簧被拉伸到极限储存最大弹性势能时,质量块速度恰好减为零;当质量块以最高速度通过平衡位置拥有最大动能时,弹簧恢复力恰好为零。
两股巨大的保守机械内力相互完全对冲抵消!
这意味着,在共振点上,输入的电磁安培力 $F_0$ 完全不需要消耗一兵一卒去对抗弹簧的阻力,也完全不需要费力去拉扯质量块的惯性,它的全部能量只需要用来对付微不足道的黏滞摩擦阻力 $c\dot{x}$!
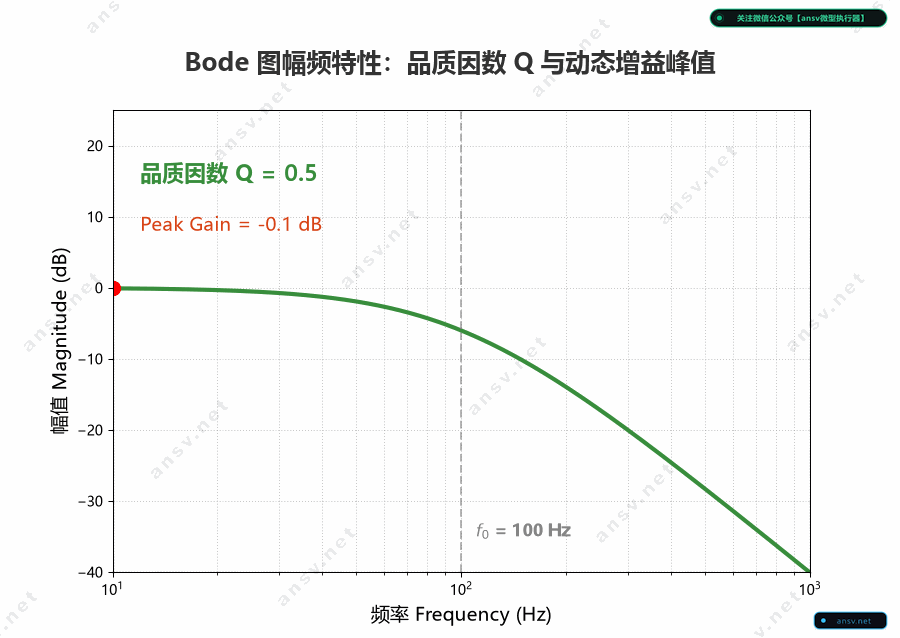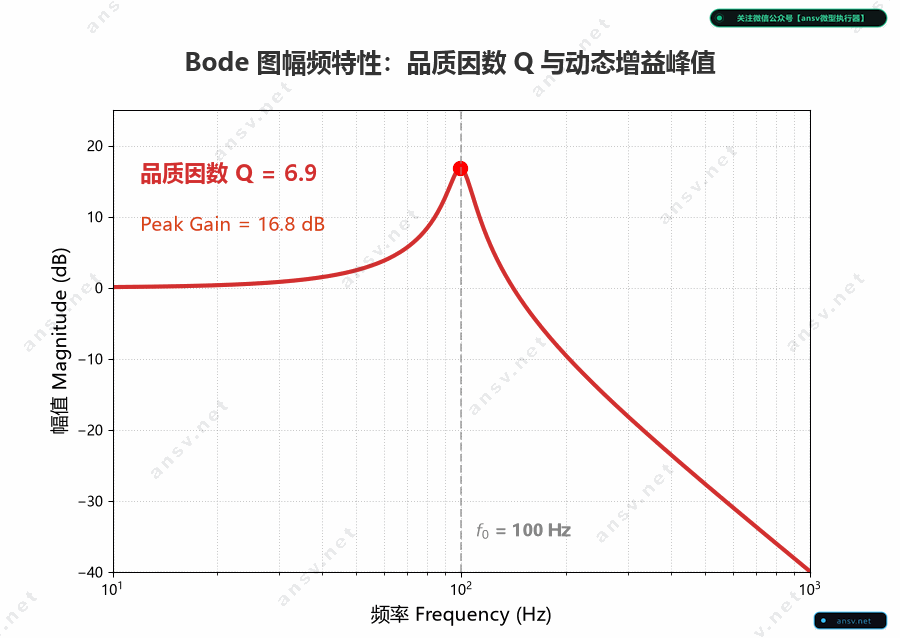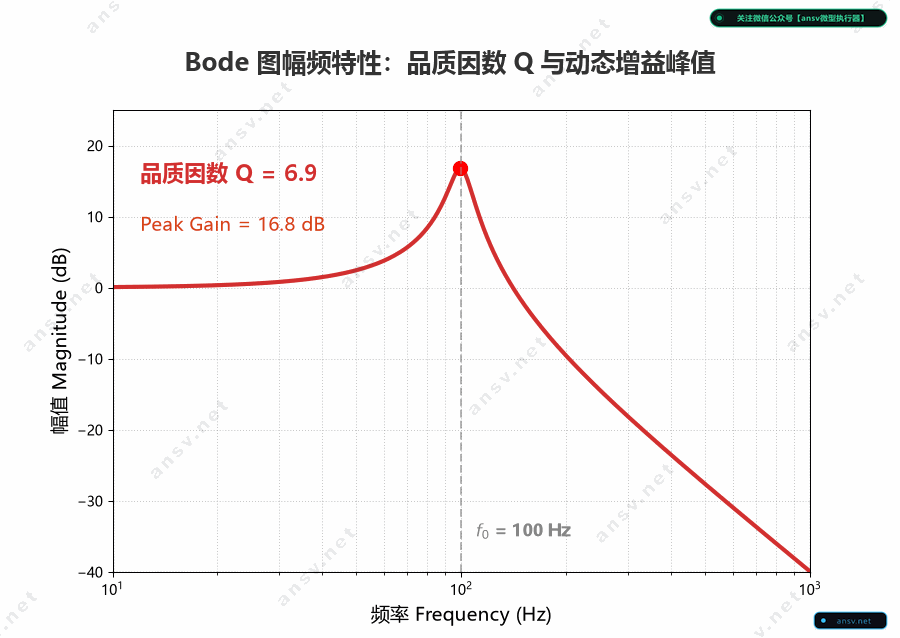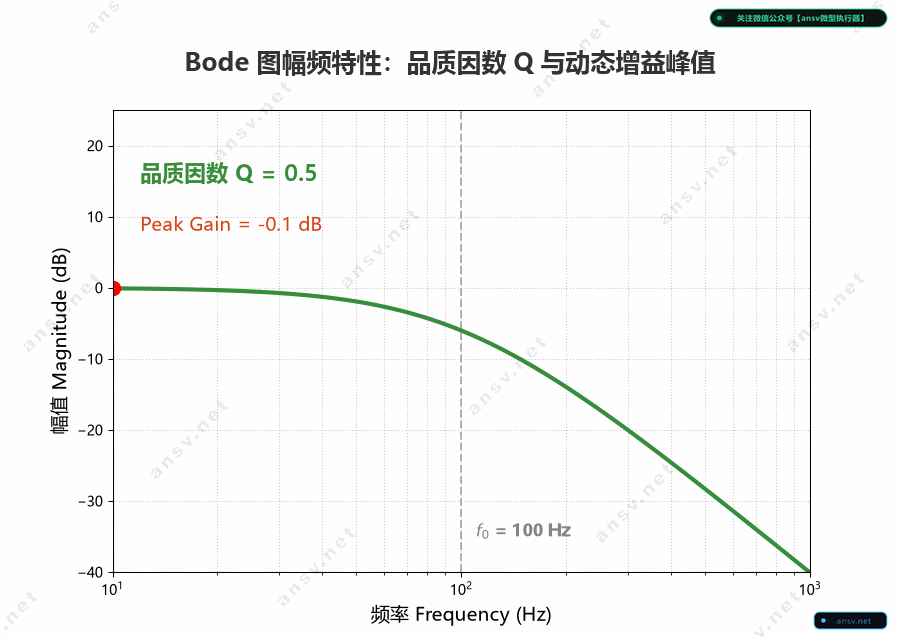
2. 品质因数 $Q$ 的工程量化:振幅被放大了整整几十倍
在共振状态下($\omega = \omega_0$),将 $k - m\omega_0^2 = 0$ 代入位移公式:
$$X_{\text{resonance}} = \frac{F_0}{c \omega_0} = \frac{F_0}{\left(2\zeta m \omega_0\right) \omega_0} = \frac{1}{2\zeta} \cdot \left(\frac{F_0}{k}\right) = Q \cdot X_{\text{static}}$$我们在此引入工程中衡量共振能量集中程度的核心无量纲参数——机械品质因数(Quality Factor, $Q$):
$$Q = \frac{1}{2\zeta} = \frac{\sqrt{m \cdot k}}{c} = \frac{\omega_0 m}{c}$$- 稳态位移放大倍数:$X_{\text{res}} = Q \cdot X_{\text{static}}$
- 稳态加速度放大倍数:由于加速度为位移的二阶导数 $a(t) = -\omega^2 x(t)$,在共振点: $$A_{\text{res}} = \omega_0^2 \cdot X_{\text{res}} = \omega_0^2 \cdot \frac{F_0}{c \omega_0} = Q \cdot \left(\frac{F_0}{m}\right)$$
在 LRA 线性马达中,工程师通过优化气隙流道、采用超低内耗弹簧钢(SUS301-CSP),将阻尼比 $\zeta$ 刻意压缩至 $0.02 \sim 0.05$ 之间。此时系统品质因数 $Q$ 高达 $10 \sim 25$ 倍!
这意味着:输入仅需 $0.1\,\text{N}$ 的微小安培力,共振系统便能在动子质量块上激发出高达 $1 \sim 2.5\,\text{N}$ 的等效动态冲击力,产生 $2 \sim 4\,G$ 的峰值震感! 这正是直驱系统在谐振状态下达成的最高机电转换效率。
3. 为什么必须采用“高比重钨合金”(Tungsten Alloy)?
从加速度公式 $A_{\text{res}} = Q \frac{F_0}{m}$ 看,似乎质量 $m$ 越小加速度越大?但别忘了,人手感知的震感来自手机整机的被动振动!
将手机整机视为质量为 $M_{\text{phone}} \approx 200\,\text{g}$ 的大物体,根据作用力与反作用力原理,马达施加给机身的激振力峰值为动子质量与动子加速度的乘积:
$$F_{\text{felt}} = m \cdot A_{\text{res}} = m \cdot \left(Q \frac{F_0}{m}\right) = Q \cdot F_0$$同时,为了契合人手掌心帕西尼小体(Pacinian Corpuscle)对触觉机械振动最敏感的黄金频段($150 \sim 230\,\text{Hz}$):
$$f_0 = \frac{1}{2\pi}\sqrt{\frac{k}{m}} \approx 170\,\text{Hz}$$在手机极限厚度(马达整机高度往往 $< 2.5 \sim 3.5\,\text{mm}$)内,弹片刚度 $k$ 不能无限制做软(否则跌落极易塑性断裂)。为了将 $f_0$ 压制在 $170\,\text{Hz}$ 附近,必须在极小的立体空间内塞入尽可能大的动子质量 $m$。
- 普通钢材密度仅为 $\approx 7.85\,\text{g/cm}^3$;
- 铜材密度 $\approx 8.9\,\text{g/cm}^3$;
- 高比重钨合金(Tungsten Alloy, 95W-Ni-Fe/Cu)密度高达 $18.0 \sim 18.5\,\text{g/cm}^3$,是钢铁的 2.3 倍以上!
采用高比重钨合金做动子配重,可以在相同空间下将动量 $p = m \cdot v$ 提升一倍以上,这是 LRA 与高阶振感旗舰机的绝对物理刚需。
三、 截然对立的控制哲学:LRA 拥抱共振 vs VCM 扼杀共振
理解了 LRA 的共振数学本质,我们再回头审视同为微型电磁直驱的摄像头对焦音圈马达(VCM),便能清晰洞见两者在机电控制工程上的对偶性与极端对立:

截然相反的工程对立维度
| 核心工程维度 | LRA 线性谐振马达(触觉反馈) | 摄像头 VCM 音圈马达(自动对焦 AF) |
|---|---|---|
| 首要物理目标 | 最大化瞬态动能与加速度(Dynamic Shock) | 绝对静止与零位移死锁(Sub-micron Settling) |
| 目标阻尼比 $\zeta$ | 欠阻尼极限($\zeta \approx 0.02 \sim 0.05$) | 临界阻尼 / 亚临界($\zeta \approx 0.7 \sim 1.0$) |
| 品质因数 $Q$ | 追求极大化($Q \approx 10 \sim 25$) | 极端压低削平($Q < 1.0$) |
| 工作频段特征 | 狭窄共振带($\Delta f = f_0/Q \approx 8 \sim 12\,\text{Hz}$) | 宽带平坦刚度区(DC $\sim 50\,\text{Hz}$ 准静态) |
| 弹簧的角色 | 储能谐振腔(与质量对冲,放大能量) | 线性柔性轴承(提供支撑与微米级复位) |
| 共振峰的工程待遇 | 利用黄金生命线(算法拼命锁定峰顶) | 毁灭性灾难(必须用高分子阻尼胶削平) |
| 通电激励形式 | 交流正弦波 / 脉冲交变电流 | 直流维持电流 / 高精阶跃电流 |
为什么摄像头 VCM 必须无情“扼杀共振”?
试设想,如果摄像头 VCM 像 LRA 一样拥有 $Q = 15$ 的共振峰,当相机算法命令镜头向前推进 $100\,\mu\text{m}$ 进行微距合焦时:
- 阶跃电流输入系统;
- 动子冲到 $100\,\mu\text{m}$ 时无法停下,在弹簧储能反弹下剧烈过冲至 $200\,\mu\text{m}$;
- 随后以 $f_0$(如 $100\,\text{Hz}$)的频率展开漫长无休止的机械振铃;
- 镜头在焦点前后疯狂震颤几十毫秒甚至上百毫秒,图像传感器捕捉到的全是一片模糊的残影与散斑——这就是典型的“对焦拉风箱(Hunting)”!
因此,VCM 必须在动子弹片四周精确注入高分子黏弹性阻尼胶,利用高分子长链分子的剪切内摩擦将共振动能迅速转化为微量热能,将系统的 $Q$ 值暴力压低至 $0.5 \sim 0.7$(临界阻尼状态),让镜头一步到位、绝不反弹。
四、 直驱的物理本质:为什么微型机械全面抛弃齿轮丝杆?
通过将 LRA 与 VCM 进行横向映射,我们可以提炼出微型电磁直接驱动(Direct Drive)的四大底层物理本征:
1. 洛伦兹力场驱动的“零接触质感”
传统旋转电机带动的丝杆传动是**“机械接触与几何强制位移”**系统。轮齿啮合、螺母旋合存在不可逾越的间隙旷量(Backlash)与静摩擦突跳(Stick-Slip)。
而微型电磁直驱基于麦克斯韦电磁场理论,导线中的运动电荷在永磁磁场中受洛伦兹力 $\mathbf{F} = q(\mathbf{v} \times \mathbf{B})$,在宏观上表现为安培力:
$$\mathbf{F} = \int (\mathbf{I} \times \mathbf{B}) \, dl$$磁场是无形无质的空间连续介质。电磁力以光速在气隙中传递,直接作用于线圈或永磁体的原子核与电子层上。没有中间齿轮副的空程死区,没有背隙,没有啮合冲击磨损,推力具备完全的线性度与纳秒级的力建立速度。
2. 导向支承的物理演进:弹片柔性悬挂 vs 现代微型滚珠导轨(Ball Guide / SS 传感器防抖马达)
很多初学者常产生疑问:既然直驱结构如此优异,其运动导向到底是如何在微型空间中实现的?为什么经典方案普遍采用弹性悬挂,而现代高阶模组又衍生出了滚珠结构?
① 经典方案:弹簧片即“零摩擦柔性轴承(Flexure Bearing)”
在 LRA 触觉马达与传统手机对焦 VCM 中,最经典的支撑构型是平面微米级金属弹片(SUS301-CSP 不锈钢或铍铜 BeCu):
- 极致紧凑与无磨损:弹片厚度仅数十微米($30 \sim 80\,\mu\text{m}$),无需任何活动滚动零配件,具备绝对的零机械间隙、零背隙旷量与零干摩擦磨损;
- 高各向异性刚度:弹片在垂直于运动轴向的平面内具备极高的抗剪切抗偏扭刚度(避免动子偏摆蹭壁),在运动轴向上则提供精准平滑的弹性恢复刚度 $k$;
- 力学宿命:一旦引入机械刚度 $k$,系统在数学与物理上就必然被锚定为一个典型的二阶受迫谐振振子($m\ddot{x} + c\dot{x} + kx = F$)。
② 现代突破:微型滚珠导轨(Micro-Ball Guides)在 SS 马达与潜望长焦中的工业实践
然而,随着移动影像向一英寸超大底 CMOS、高规格 Sensor-Shift(传感器位移防抖,即 SS 马达) 以及大光圈潜望式长焦的演进,动子有效负载从以往的几十毫克暴增至数克(载荷提升数十倍):
- 弹片的物理瓶颈:在重负载和大行程多轴平移下,悬臂金属弹片极易发生动态下垂(Sagging)、抗跌落冲击塑性变形以及光轴偏角(Tilt)超标;
- 微型滚珠副+磁吸预紧(Magnetic Preload):现代旗舰微型直驱全面导入了微型滚珠导向技术。通过高精微型陶瓷/合金滚珠(直径通常仅 $0.3 \sim 0.6\,\text{mm}$)嵌入高硬度精密 V 型微槽内滚动,并由永磁系统施加垂直于导向面的微弱背向磁吸力(Magnetic Preload Force),在彻底消除滚珠机械配合游隙的同时,将接触摩擦降至微不足道的微滚动摩擦($\mu \approx 0.001 \sim 0.003$)。
③ 动力学方程的深层物理跃迁:从“二阶弹簧振子”到“纯自由惯性系”
导向结构的演进直接重塑了直驱系统的数学底层:
- 弹片悬挂系统(LRA / 传统 VCM): $$m \frac{d^2x(t)}{dt^2} + c \frac{dx(t)}{dt} + k x(t) = F(t)$$ 系统存在固有共振频率 $f_0 = \frac{1}{2\pi}\sqrt{\frac{k}{m}}$,必须在“共振能量放大”(LRA)与“阻尼消振”(传统 VCM)之间进行极限制衡。
- 微型滚珠直驱系统(Sensor-Shift SS 马达 / 潜望式滚珠 VCM):
根据断电复位特性的不同,现代滚珠直驱在工业界分裂为两大主流流派:
- 无自复位纯惯性架构(以韩系等供应商的滚珠马达为代表):
- 轴向完全舍弃机械与磁性复位力,轴向物理刚度彻底归零($k \to 0$);
- 动力学方程退化为真正的纯自由质量惯性系(Pure Inertia System): $$m \frac{d^2x(t)}{dt^2} + c_{\text{roll}} \frac{dx(t)}{dt} = F(t)$$
- 优势与伺服控制:机械本体彻底消除固有谐振峰,免去谐波振铃与阶跃过冲;但系统失去了断电自复位安全网,任何微米级位置的悬停、定位与抗外力抗振,完全交由**高频闭环霍尔传感器 + 驱动算法构建的“数字闭环虚拟刚度与主动伺服阻尼(Active Virtual Spring & Damping)”**来死锁守卫(断电后动子自由浮动,依靠物理限位挡块限位);
- 磁回复力自复位架构(采用 SUS430 导磁钢片的无接触磁弹簧):
- 为兼顾断电安全与防晃静音,另一大主流方案在定子基座精巧植入铁素体导磁不锈钢片(SUS430 导磁轭片);
- 当动子永磁体偏离中心平衡位置时,磁钢与 SUS430 钢片之间的空间磁通产生不对称吸引力,形成天然线性的无接触磁回复力(Magnetic Restoring Force: $F_{\text{mag}} = -k_{\text{mag}} x$);
- 物理本质:它既保留了微型滚珠副高载荷、大行程与极低摩擦的优势,又用**“无机械疲劳、无塑性断裂隐患的无接触磁力弹簧(Magnetic Spring)”**替代了脆弱的金属弹片。断电后动子在磁拉力作用下自动平稳归中(Home Position),兼顾了抗冲击保护与静音防晃。
- 无自复位纯惯性架构(以韩系等供应商的滚珠马达为代表):
五、 从共振启示衍生的高级直驱算法:刹车、跟踪与消振
高品质因数 $Q$ 虽然赋予了 LRA 狂暴的能量放大能力,但也留下了致命的后遗症:起振慢、余震长、温漂敏感。
为了驯服这头二阶谐振怪兽,现代先进微型直驱控制器发展出了三大经典控制算法。这些算法不仅统治了手机振感驱动芯片(如 Cirrus Logic CS40L25、TI DRV2605、艾为 AW869X),更直接反哺了摄像头 VCM 与精密闭环云台的控制体系。
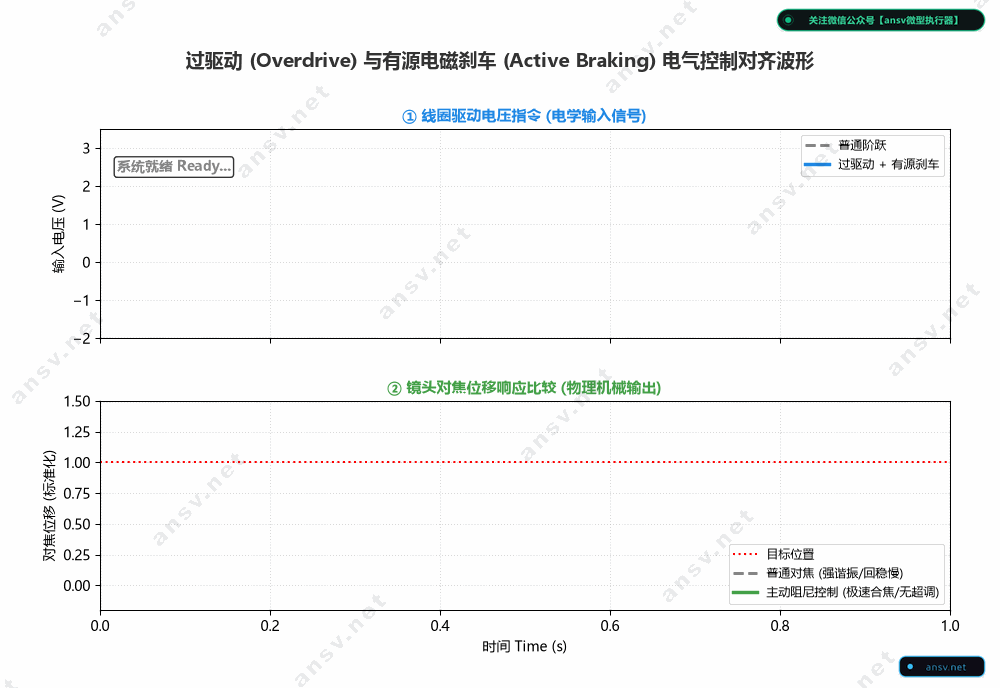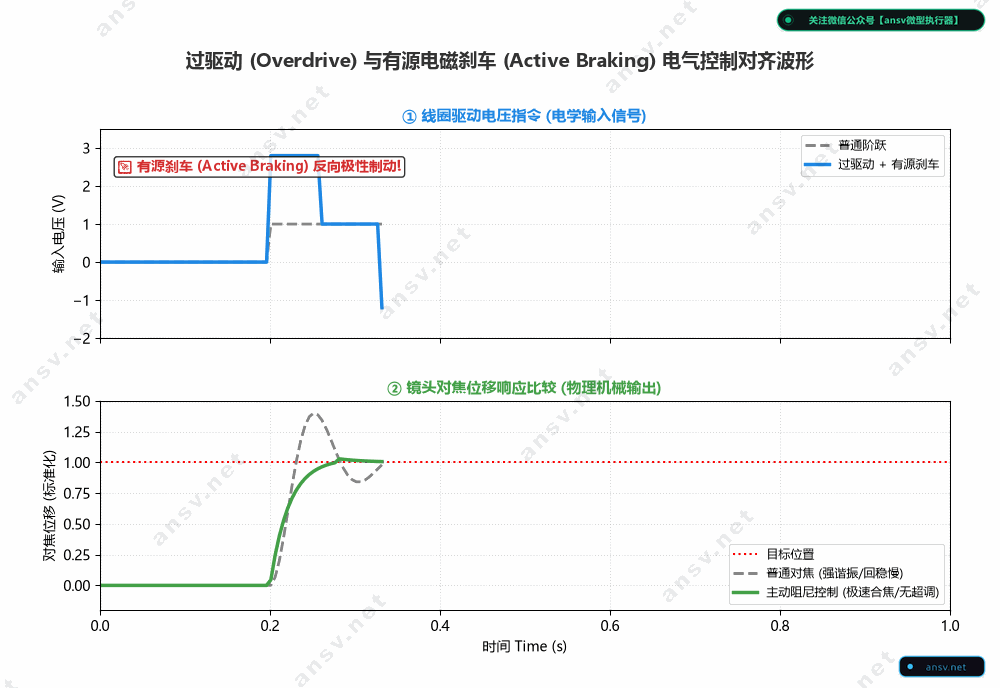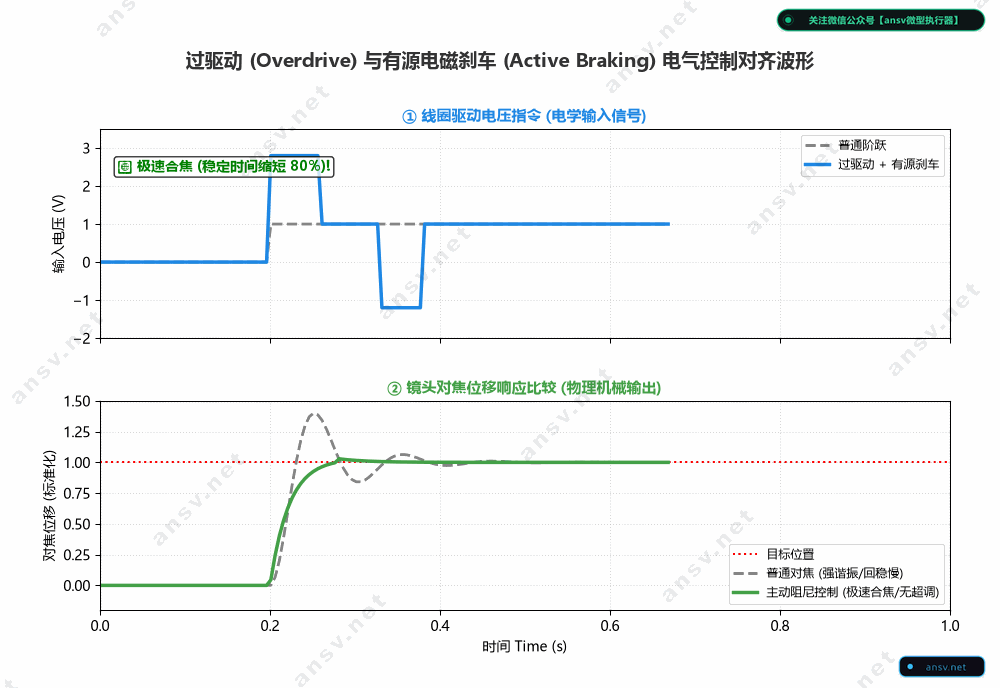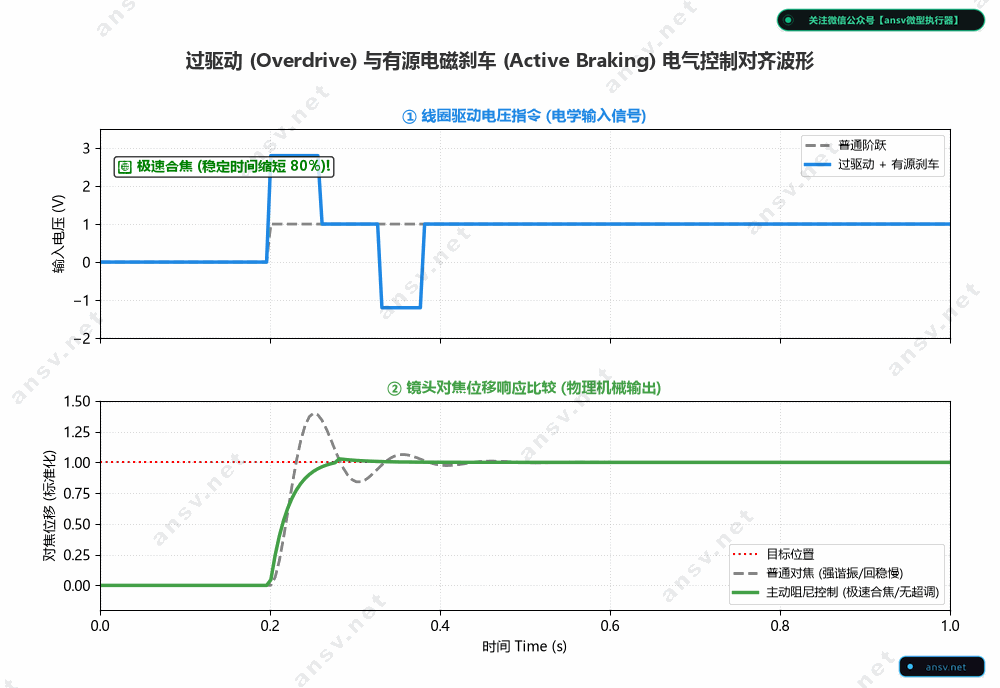
1. 有源反向制动(Active Braking):挂倒挡消灭余震
- 问题背景:LRA 在停止振动时,由于系统阻尼极其微弱($Q > 15$),动子内部蕴含着巨大的机械能。如果只是单纯关闭驱动 H 桥断电,动子会在弹片拉扯下自主持续振铃 $30 \sim 50\,\text{ms}$ 以上。反映在手感上,就是敲击结束后伴随着恶心松散的“嗡嗡”余震,毫无高端机械触感的紧实利落。
- 物理反相制动机制:
- 在震动序列的最后一个周期,驱动算法不会让电流归零,而是以微秒级的精确相位,向线圈灌入一个幅度翻倍、相位严格反转 $180^\circ$ 的反向制动脉冲(Reverse Polarity Braking Pulse);
- 该反向脉冲产生的反向安培力,恰好在动子向前冲刺的极限时刻迎头痛击动子,以纯电磁方式强行在半个周期内抽干动子的全部动能($\dot{x} \to 0$);
- 成果:将余震衰减时间从 $40\,\text{ms}$ 暴力压缩至 $3 \sim 5\,\text{ms}$ 以内,这正是 iPhone 触觉反馈产生“如真实物理按键般干脆‘哒’声”的底层算法黑科技。
2. 反电动势(BEMF)采样与自动共振频率跟踪(Auto-Resonance Tracking)
- 温漂与跌落失谐危机:
- 金属弹片的杨氏模量随温度升高而软化(通常具有负温度系数),在 $-10^\circ\text{C} \sim +55^\circ\text{C}$ 的严苛手机工作环境下,系统固有频率 $f_0$ 会漂移 $5 \sim 15\,\text{Hz}$;手机意外跌落造成的弹片微塑性变形,更会导致 $f_0$ 发生不可逆的永久偏移;
- 由于 LRA 的共振带宽极窄($\Delta f = f_0 / Q \approx 8\,\text{Hz}$),若驱动芯片依然盲目按照出厂固定的 $170\,\text{Hz}$ 输出,驱动频率与实际物理共振峰脱节,振感能量将直接暴跌 $50\% \sim 70\%$,马达彻底沦为哑弹。
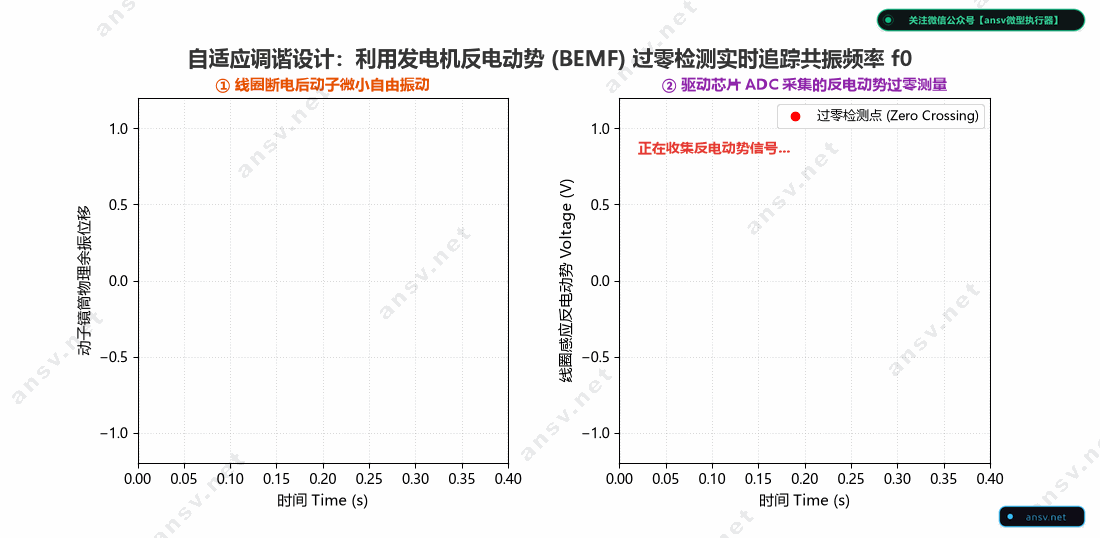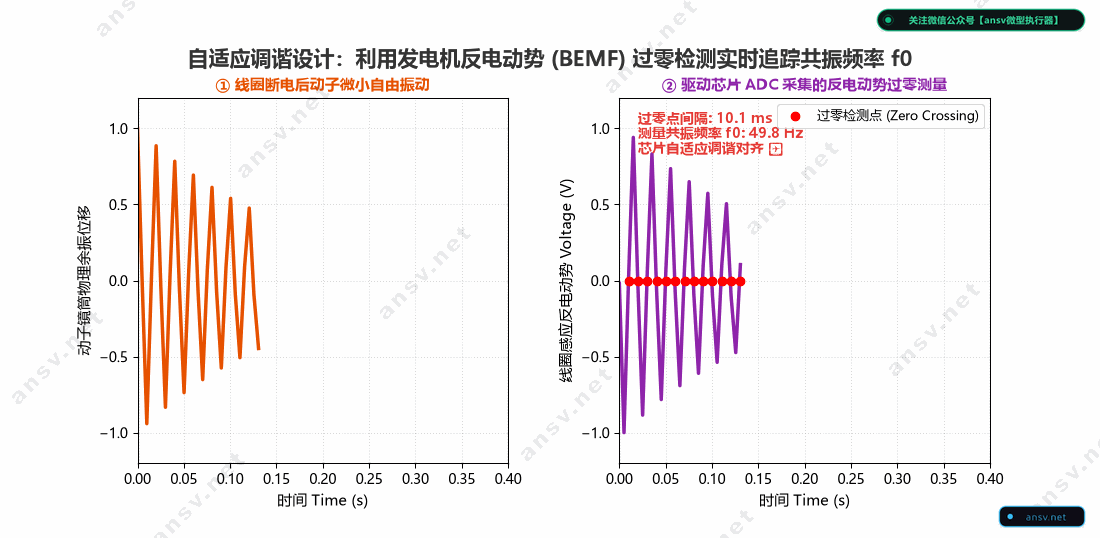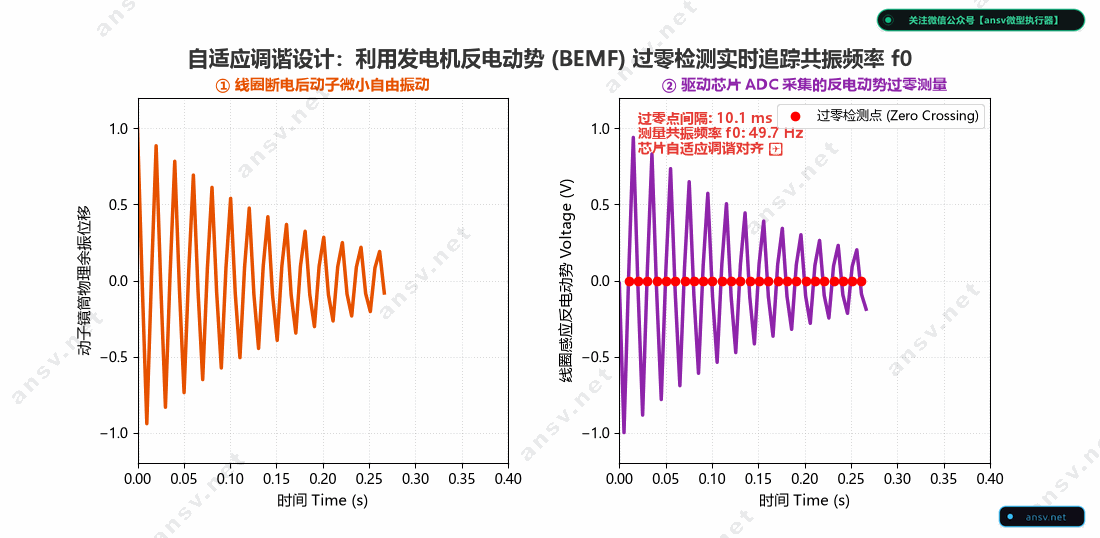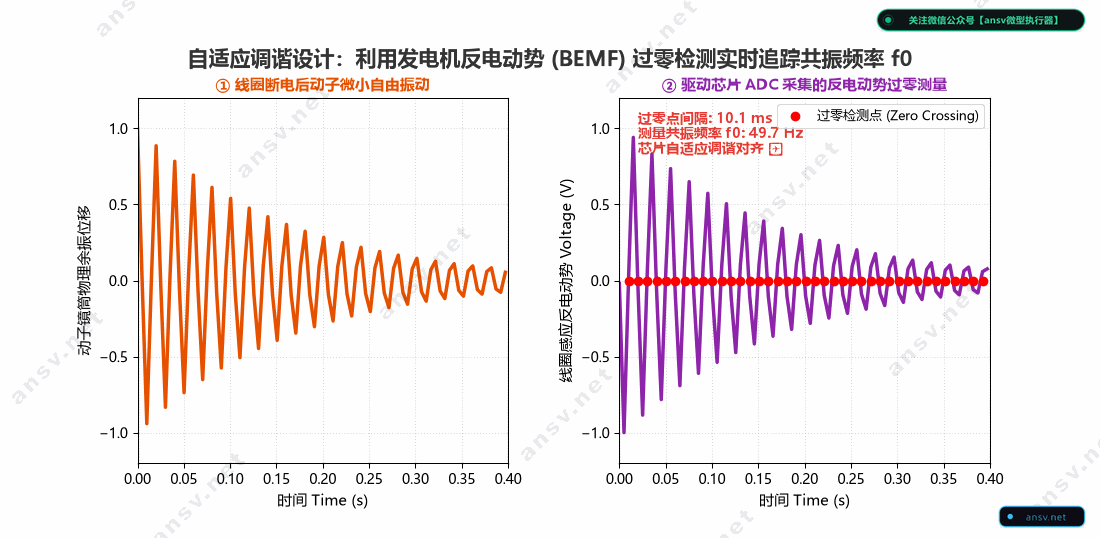
- 免传感器 BEMF 零交叉检测(Zero-Crossing Detection):
- 驱动芯片在每个交流驱动正弦波的过零时刻,短暂切断 H 桥上桥与下桥(持续几十微秒的 High-Z 浮空窗口);
- 根据法拉第电磁感应定律,动子运动会在线圈两端诱导反电动势(Back-EMF): $$e(t) = B \cdot L \cdot \frac{dx(t)}{dt} = BL \cdot v(t)$$
- 芯片内置的高速比较器与 ADC 在 High-Z 窗口捕获反电动势电压的过零点(Zero-Crossing Point);
- 在共振状态下,位移与驱动力相差 $-90^\circ$,而速度 $v(t) = \dot{x}(t)$ 恰好与驱动力完全同相!因此,反电动势的过零点直接精确映射了动子当前真实的物理固有谐振周期;
- 控制核心根据采样计算出的实时周期,自适应动态修正下一个周期的 PWM 激励频率,如影随形地死死锁住共振峰尖顶。
3. 输入整形(Input Shaping):物理相消干涉防颤
这一源自航天器柔性机械臂与高精度起重机的控制理论,在微型直驱执行器中找到了最完美的落脚点。
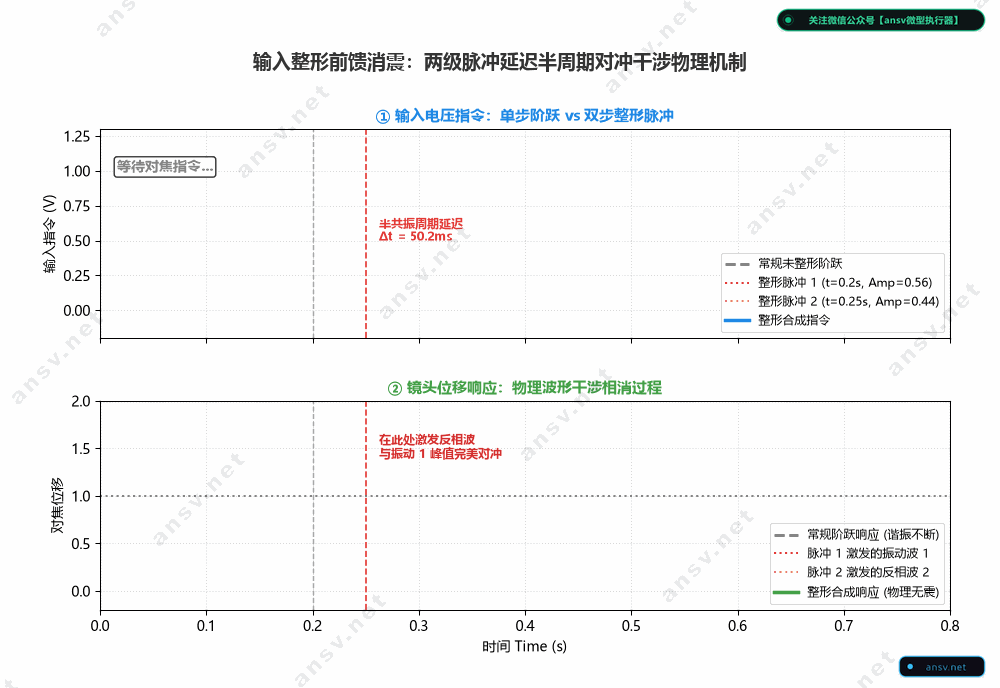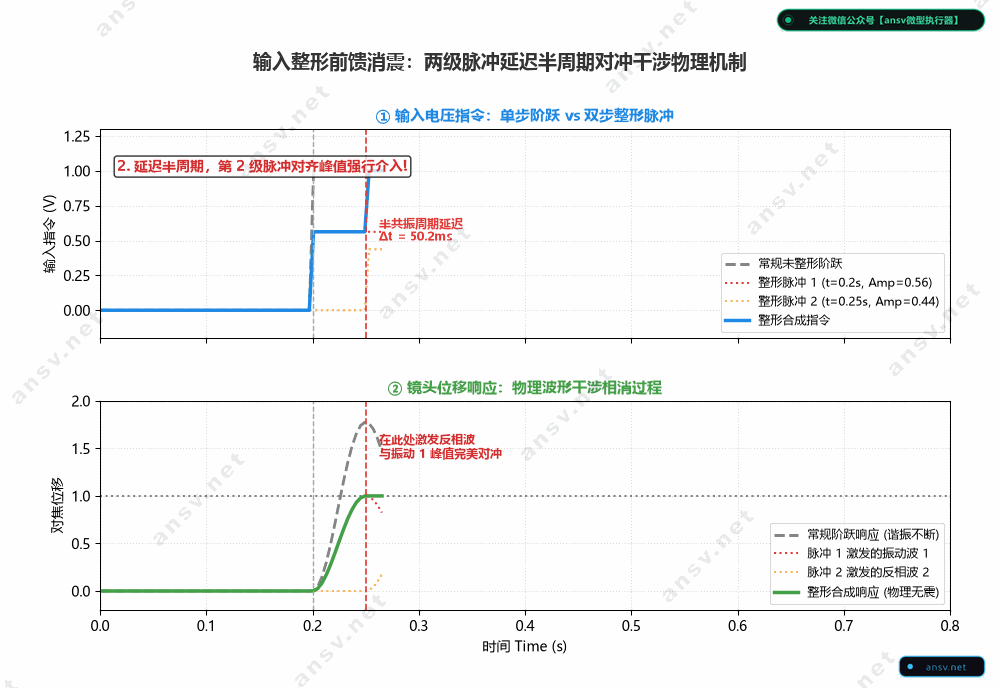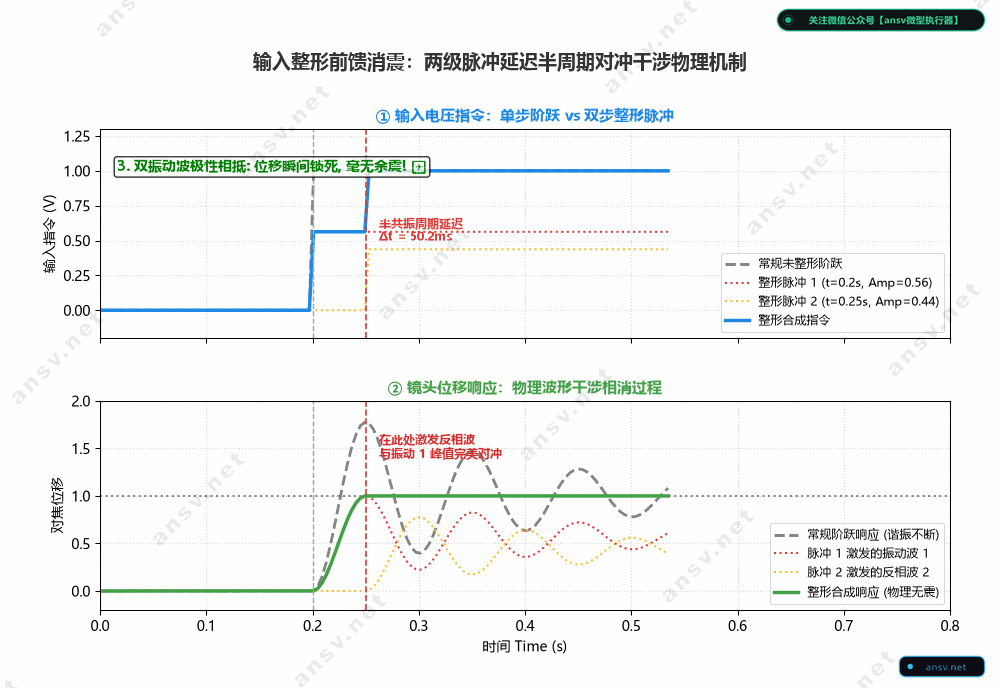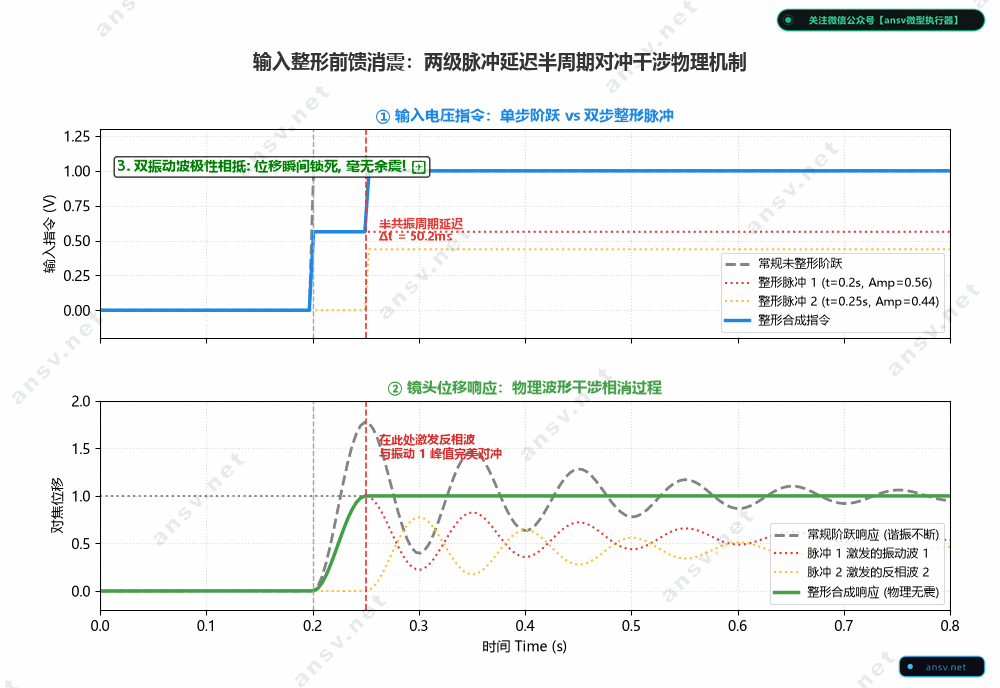
- 核心机理:自动对焦(AF)在执行大跨步阶跃定位时,为避免激起残余振荡,算法通过前馈滤波器,将单一阶跃指令拆分为两组脉冲:
- 第一个脉冲在 $t = 0$ 触发,幅度为 $A_1$;
- 第二个脉冲延后半个共振周期($\Delta t = \frac{T_0}{2} = \frac{1}{2 f_0}$)触发,幅度为 $A_2$;
- 第一个脉冲激发的正弦振动波,在半个周期后刚好到达振幅波谷;此时第二个脉冲施加的初始振动波峰正好到达——两个波在空间与时间上实现 $180^\circ$ 完全相消干涉(Destructive Interference),系统残余振荡在数学上被彻底归零!
- 这种纯前馈算法无需任何昂贵的闭环位移传感器,即可在开环条件下达成接近无振铃的纯净阶跃响应。
六、 手机微型直驱执行器全景工程参数对照表
为了给机电研发工程师提供全局视角的参考坐标系,我们将手机内部的两大直驱代表(LRA 触觉马达 vs VCM 摄像头马达)的关键物理与控制参数汇总对比如下:
| 物理与控制特性维度 | 触觉反馈线性谐振马达(LRA / Taptic) | 摄像头微型音圈马达(VCM / OIS) |
|---|---|---|
| 主要执行载荷 | 高比重钨合金块($m \approx 1.0 \sim 2.5\,\text{g}$) | 光学树脂/超薄玻璃镜组($m \approx 0.15 \sim 0.8\,\text{g}$) |
| 磁性材料 | 高剩磁烧结钕铁硼(NdFeB N52H) | 极薄微型烧结钕铁硼(N50H~N54H)/ 局部 Halbach |
| 支撑轴承类型 | 亚稳态奥氏体不锈钢(SUS301-CSP)悬挂板簧 | 铍铜(C17200 BeCu)/ 钛铜蚀刻板簧 / 滚珠导轨 |
| 运动自由度 | 单自由度平移(X轴横向 或 Z轴垂直) | AF(Z轴前后)+ OIS(X/Y 轴正交平移与 Tilt 倾斜) |
| 典型位移全行程 | $\pm 0.2 \sim \pm 0.6\,\text{mm}$(双向往复振荡) | AF: $0.2 \sim 0.4\,\text{mm}$;OIS: $\pm 0.1 \sim 0.15\,\text{mm}$ |
| 定位精度需求 | 无稳态绝对定位需求(关注稳态振动加速度) | 极高(稳态静态合焦重复定位精度 $< \pm 1 \sim 2\,\mu\text{m}$) |
| 固有共振频率 $f_0$ | $150 \sim 235\,\text{Hz}$(匹配人体触觉敏感峰值) | $70 \sim 120\,\text{Hz}$(受载镜组后整体一阶模态) |
| 系统阻尼比 $\zeta$ | 极低($\zeta \approx 0.02 \sim 0.05$) | 高($\zeta \approx 0.65 \sim 0.90$)(临界阻尼) |
| 品质因数 $Q$ | $10 \sim 25$(利用高峰值共振放大能量) | $0.5 \sim 1.0$(严密压制共振峰以防拉风箱) |
| 主要阻尼介质 | 极微弱空气阻尼、金属弹片晶内耗散 | 专用微米级点涂高分子黏弹性阻尼胶(含硅或丙烯酸体系) |
| 关键核心算法 | BEMF 过零共振追踪、有源倒挡刹车、瞬态包络整形 | 微米级 PID 闭环锁紧、输入整形消振、姿态重力下垂补偿 |
| 核心失效模式 | 跌落导致弹片微塑性形变(失谐)、引线焊点疲劳断裂 | 阻尼胶老化硬化失效、姿态下垂超标、线圈与磁铁刮擦(Scuffing) |
本章小结与工程启示
- 同根同源的力学本质:无论是追求“清脆振感”的手机马达,还是追求“清晰锐利”的摄像头执行器,它们在物理底层都是由洛伦兹安培力直接驱动的二阶单自由度弹簧-质量系统。直驱消除了传统旋转齿轮的间隙死区,但把整个系统赤裸裸地暴露在二阶振荡规律之中。
- 共振是一柄双刃剑:
- 在共振频率 $\omega_0$ 处,惯性力与弹簧力以 $180^\circ$ 相位反向完美对冲,输入电磁力无需为这两者买单,系统振幅被放大 $Q$ 倍。
- LRA 将这一物理红利吃干抹净,以微弱电流激发出澎湃加速度;
- 而 VCM 则必须将这一物理现象视作大敌,通过高分子阻尼胶将其死死按在临界阻尼区,确保镜筒能在任意微米坐标上瞬间停稳。
- 算法与物理的终极协同:有源倒挡刹车(Active Braking)、BEMF 实时谐振跟踪以及输入整形(Input Shaping),生动展示了现代先进控制理论如何穿透硬件局限,在微秒与微米尺度下对物理动能进行精准操控。
在下一章中,我们将正式聚焦摄像头音圈马达(VCM)的物理实体,推导其二阶动量平衡微分方程,深入拆解推力常数 $BL$、稳态位移感度 $BL/k$ 与金属蚀刻弹片刚度之间的工程抉择。
👉 上一篇:1.1 为什么无人机云台用步进螺杆,手机相机却非电磁直驱不可?——旋转传动与微米级直驱物理大权衡
👉 下一篇:2.1 摄像头 VCM 结构解构:二阶力学平衡、安培推力与刚度折中
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/vcm-linear-motor/01b-lra-resonance-and-direct-drive/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:[email protected]。
💬 探讨与反馈
[email protected]),无需登录即可秒显您的专属 QQ 头像。