在硬件磁钢尺寸受限、弹片物理刚度确定的前提下,如何突破物理机械响应的极速,让沉重的镜筒在短短十数毫秒内完成起步、跨越数百微米并瞬间死锁在对焦景深之内?
答案就在于数字驱动 IC 内部运行的高阶时空整形算法。从经典的“踩地板油加速与挂倒挡刹车”,到基于波形物理干涉相消的“输入整形(Input Shaping)”,再到利用电机发电机效应的“反电动势(BEMF)共振自适应追频”,软件算法正在重新定义微型直驱系统的动态边界。本章将为您彻底拆解现代 VCM 驱动算法的“四大王牌”。
一、 时域极速对焦组合拳:过驱动(Overdrive)与有源刹车(Active Braking)
常规驱动方式输入一个标准阶跃电压,动子在固有阻尼制约下慢慢爬升,合焦耗时往往在 $50 \sim 80\,\text{ms}$ 以上。先进驱动芯片采用“两段式”时域强力刺激:
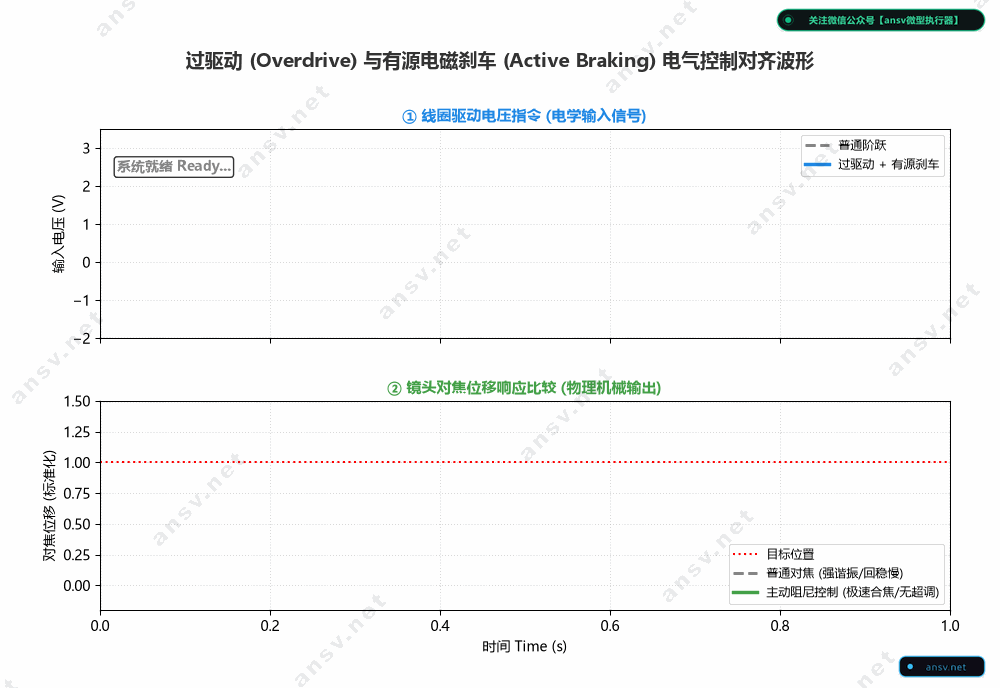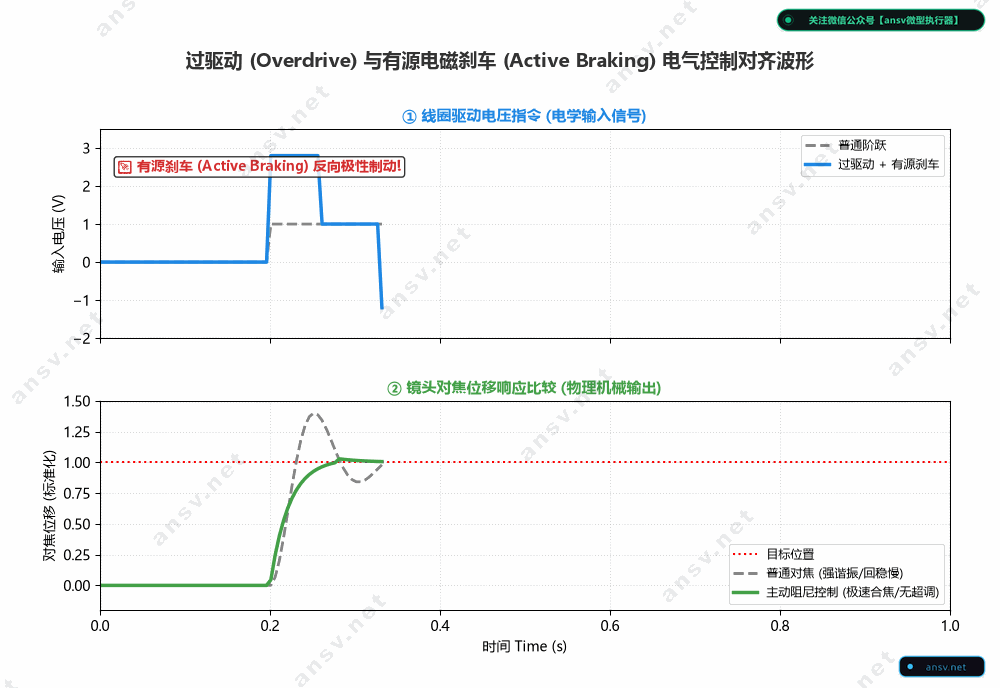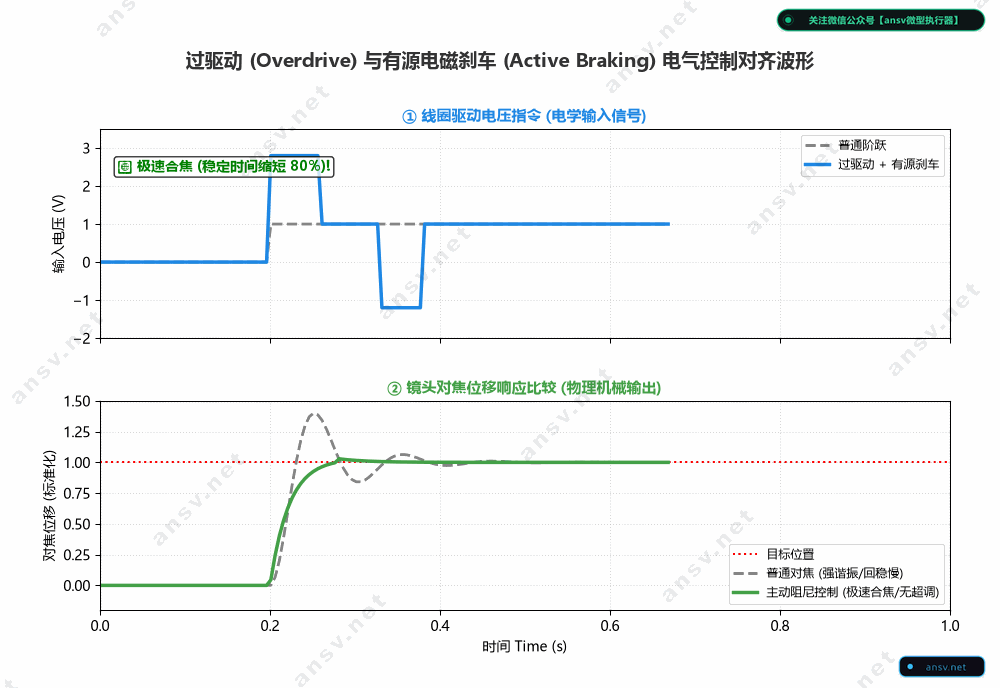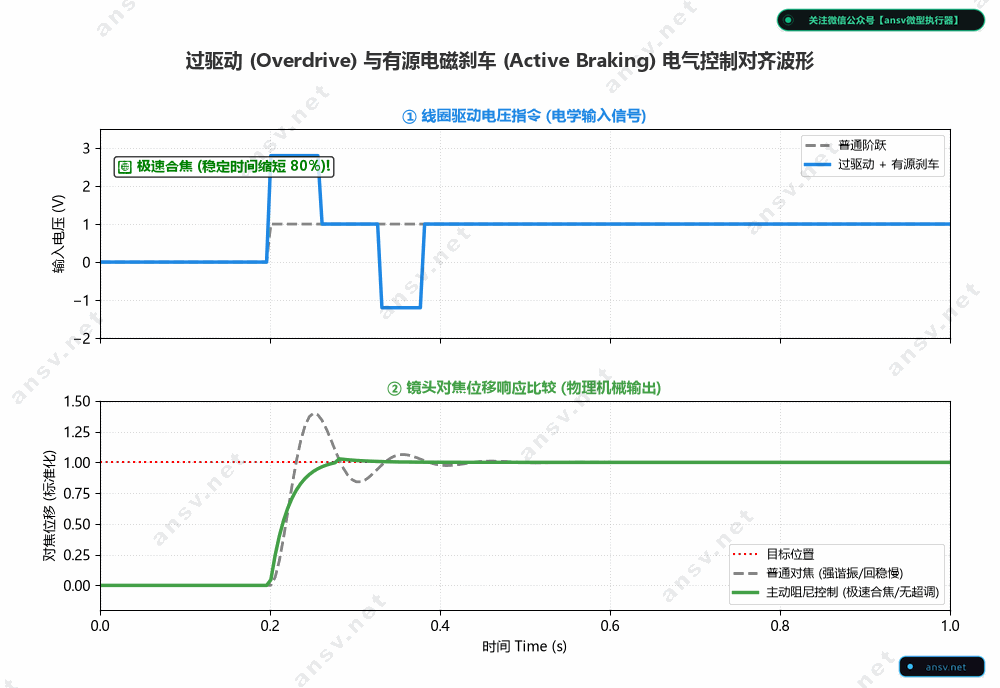
1. 过驱动(Overdrive)——启动猛踩地板油
- 控制动作:在对焦启动瞬间($0 \sim t_1$),芯片施加一个远超稳态目标电压的极短超高幅值电刺激脉冲(如 $1.5 \sim 2.0$ 倍稳态电压);
- 物理机理:根据安培力定律,瞬间产生的超额洛伦兹推力强力克服动子巨大的静态惯性阻力,产生极高的起步加速度,将上升时间 $t_r$ 缩短 $60\%$ 以上。
2. 有源刹车(Active Braking)——临界瞬间挂倒挡
- 控制动作:当动子全速狂飙、行将冲过目标位置的千钧一发之际($t_1 \sim t_2$),芯片瞬间将线圈供电电平反向切断并接通反极性电压(施加反向电流脉冲);
- 物理机理:利用反向安培阻力与镜片向前的运动速度迎头对冲,在极微小的空间内强行吸干动子的高速动能;
- 合焦收敛:刹车脉冲结束后,立刻恢复到目标稳态维持电压。超调量被彻底消灭,对焦回稳时间 $t_s$ 压缩至 $10 \sim 15\,\text{ms}$ 以内(合焦速度提升 $80\%$ 以上)!
二、 前馈防谐振的物理艺术:输入整形(Input Shaping)算法
闭环反馈虽然精准,但始终需要“看到误差再修正”,存在不可避免的延迟。能不能在指令源头,直接发射一段完全不会激发出任何机械振动的神奇波形?
这就是在精密航天机械臂与微型 VCM 中被奉为经典的——输入整形前馈算法(Input Shaping, ZV/ZVD)。
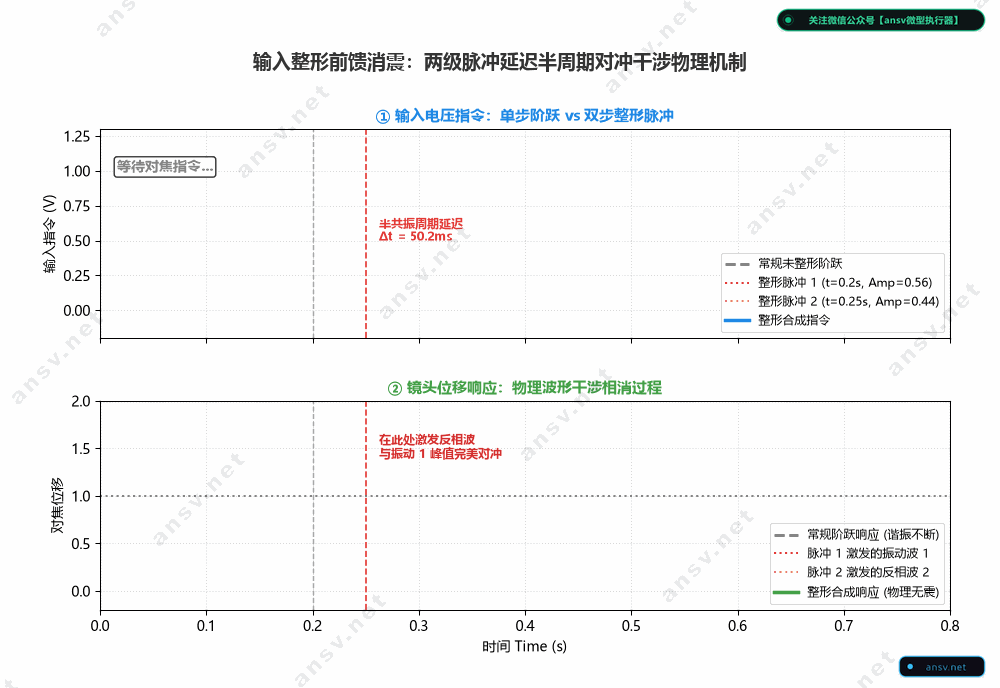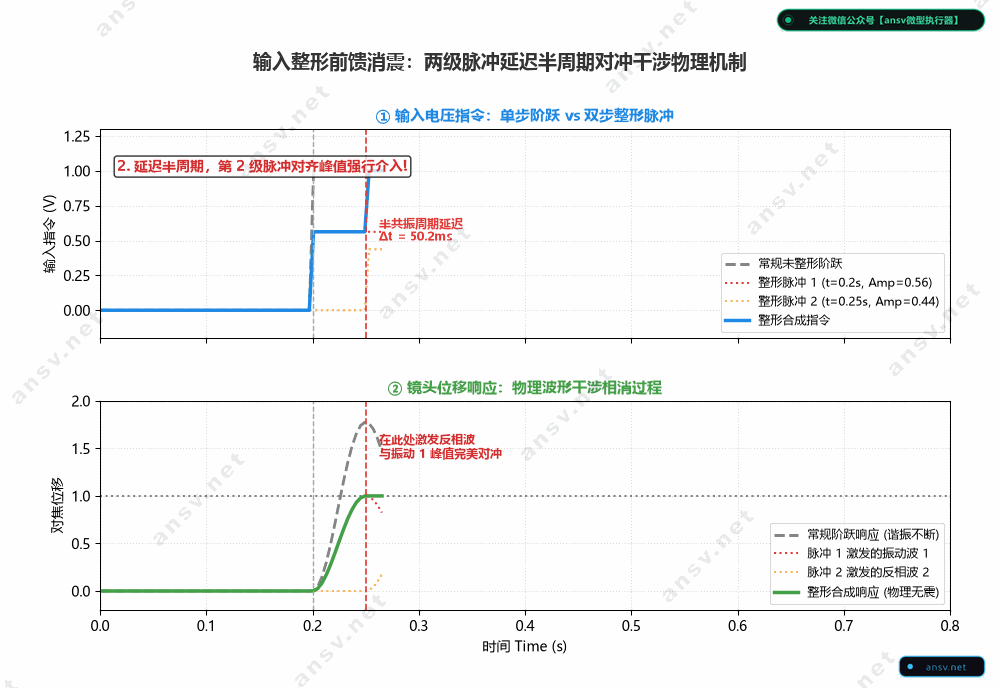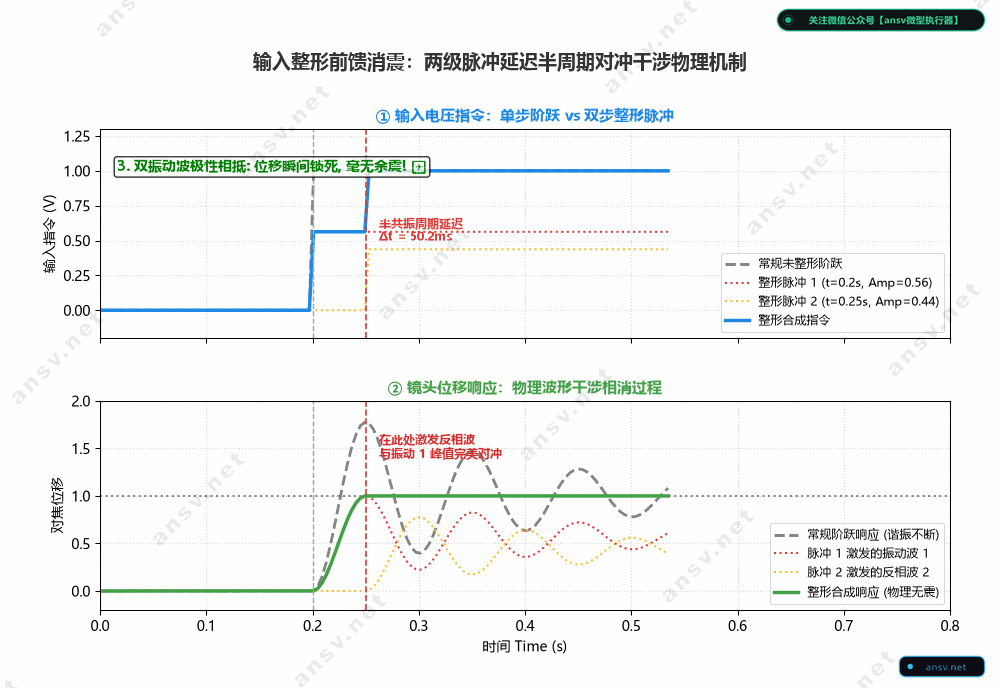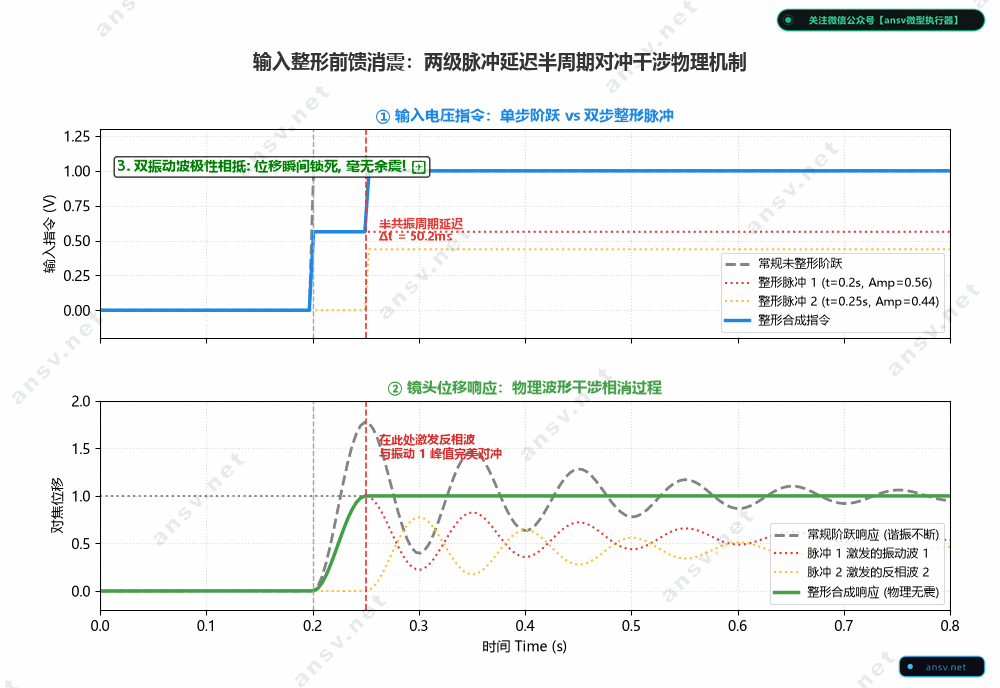
1. 物理干涉相消机理(波的相克相消)
- 敲钟隐喻:用锤子敲一下大钟,大钟会产生持久的嗡嗡余震。但如果你在大钟摆动到最右侧极值点的瞬间,顺着节奏再恰到好处地轻敲一下——第二记敲击所激发出的振动波,恰好与第一记敲击的余震波动在空间上相差 $180^\circ$!两列机械波在钟体内部迎头相撞、自相抵消,钟声与颤抖瞬间归零!
2. 脉冲拆解与半周期对齐数学法则:
输入整形算法无需任何外部传感器,它根据马达已知的固有频率 $f_0$,将原本的一个大阶跃电流脉冲,数学拆解为两级级联的阶梯微脉冲:
- 脉冲间隔时间设计: $$\Delta t = \frac{T_0}{2} = \frac{1}{2 \cdot f_0}$$
- 物理过程:
- 在 $t = 0$ 时刻施加第一级小阶跃(振幅 $A_1$),动子被激发出固有频率 $f_0$ 的正弦残余振荡;
- 刚好在半个共振周期($\Delta t$)之后施加第二级阶跃(振幅 $A_2$),第二级阶跃激发的波峰恰好撞上第一级波的波谷;
- 波峰与波谷完全重合对冲,马达内部残余振动被彻底撞平,在零振铃状态下单调驻留在目标终点!
三、 自适应调谐:反电动势(BEMF)共振点动态追踪
输入整形算法有一个“阿喀琉斯之踵”:它极度依赖对马达真实固有频率 $f_0$ 的精确对齐。如果时间差 $\Delta t$ 哪怕偏离几毫秒,两列波就无法完美相消,余震就会死灰复燃。
但在现实中,马达在长期使用后由于弹片金属微观疲劳、手机重度游戏导致的机身温升,弹片刚度 $k$ 会发生漂移,导致固有频率 $f_0$ 发生高达 $10 \sim 15\,\text{Hz}$ 的温漂!
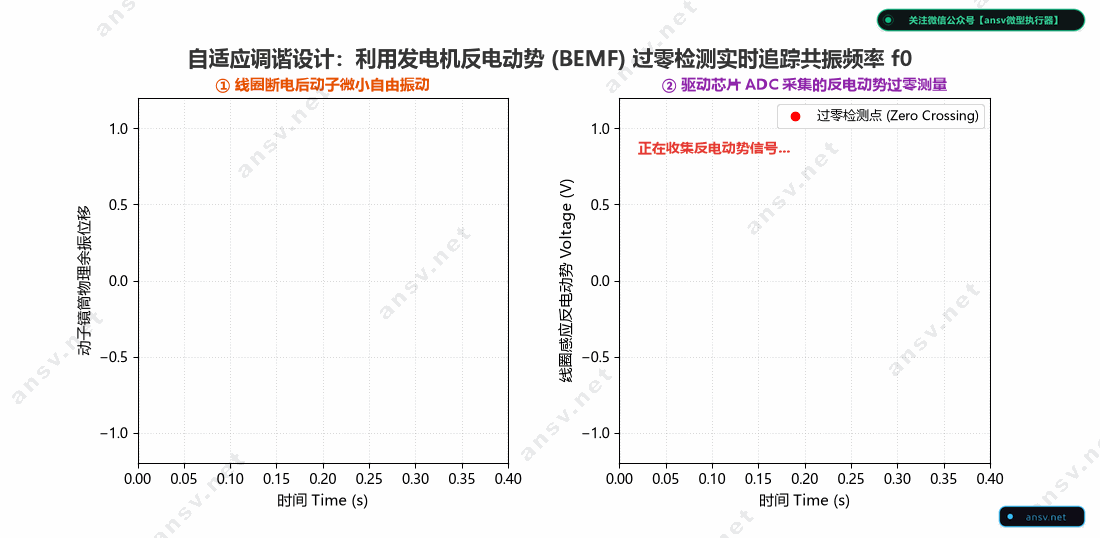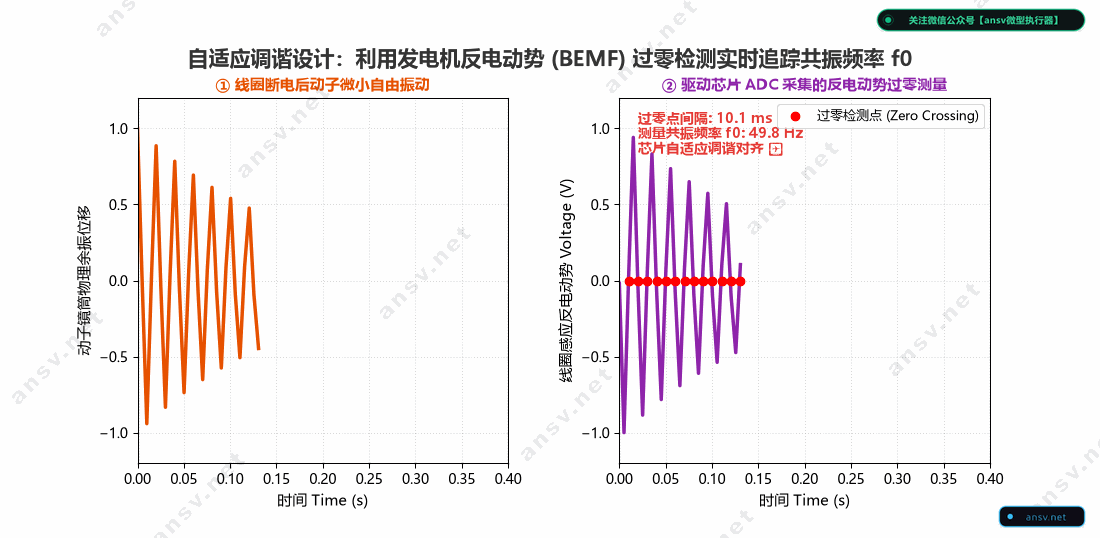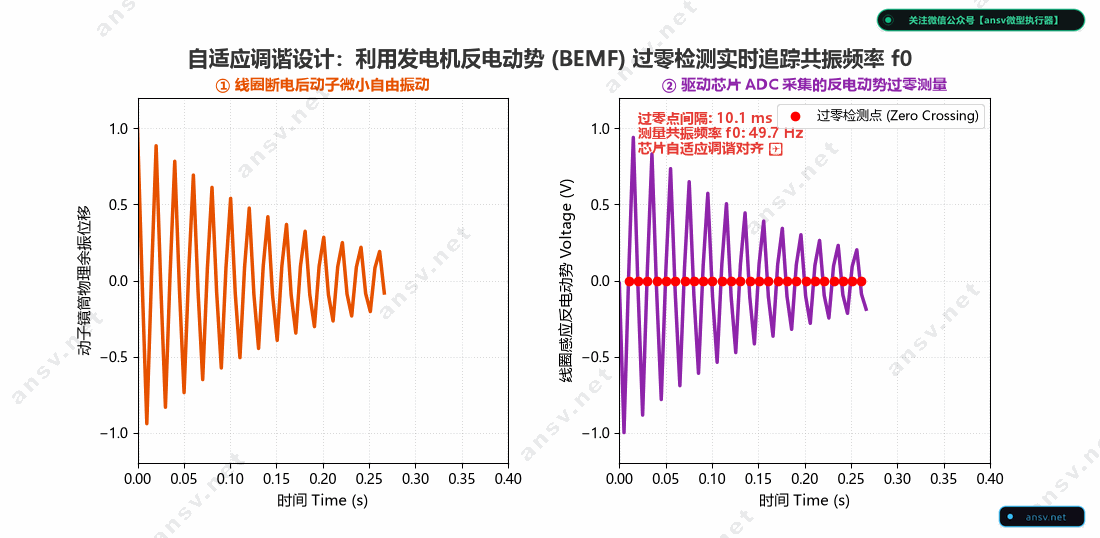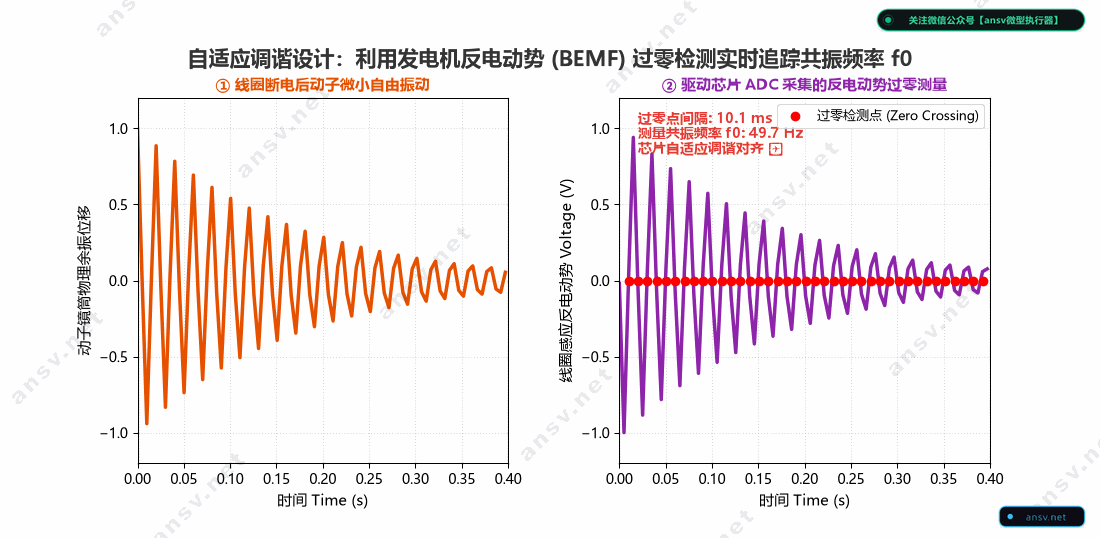
1. 线圈的发电机效应(免传感器采样)
现代智能驱动芯片巧妙利用了电磁感应原理:
- 当动子在阻尼下自由振动时,线圈切割气隙永磁体的磁力线,线圈两端会自然感应出一个与动子瞬时运动速度成正比的反电动势感应电压(Back-EMF): $$U_e(t) = K_e \cdot v(t) = K_e \cdot \frac{dx(t)}{dt}$$
2. 微秒级空窗过零点检测(Zero-Crossing Detection)
- 在对焦运动结束的微秒级空闲窗口,驱动 IC 内部 H 桥开关瞬间断开供电回路,将线圈两端切换接入片内高阻抗高速 ADC;
- 采集动子自由余颤产生的微弱正弦交流电压信号;
- 捕捉电压信号穿过零伏电压线的周期时间点(过零点),直接在芯片硬件层面反解出马达当前真实的物理共振周期 $T_{\text{real}}$ 与最新固有频率 $f_{0,\text{drift}}$;
- 数字自适应重绘:驱动芯片自动刷新内部输入整形器的脉冲时间差参数 $\Delta t_{\text{new}} = \frac{1}{2 f_{0,\text{drift}}}$,使消震算法全天候、全生命周期保持高精度波形对冲。
四、 机械与功耗双重优化:中置双向马达(Bi-Directional VCM)
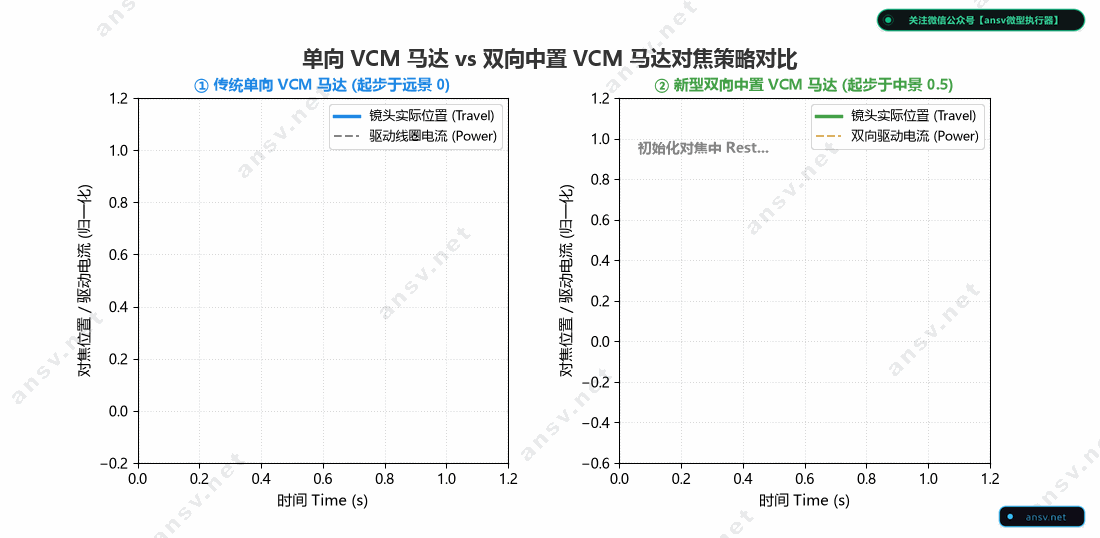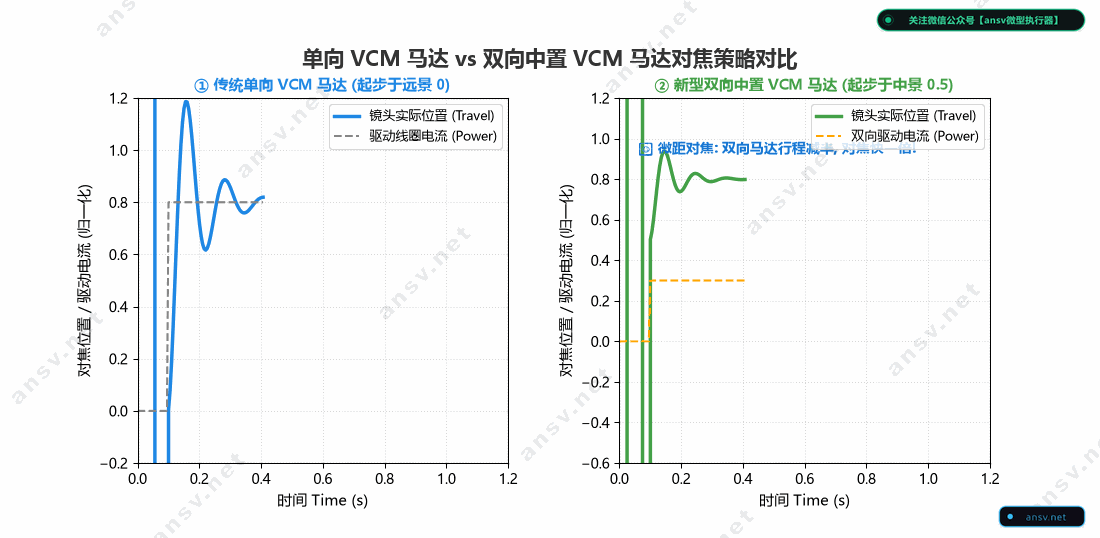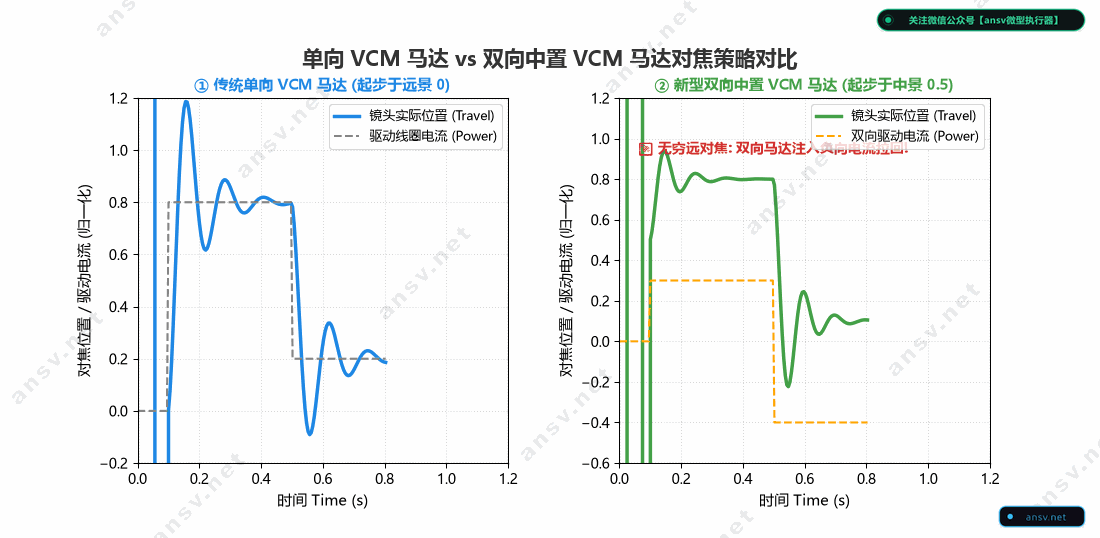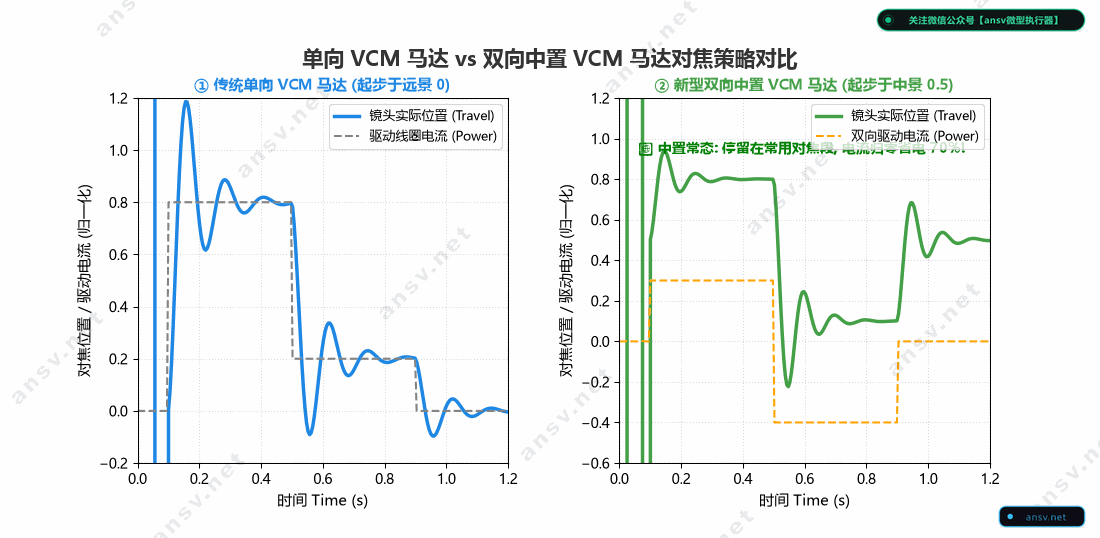
传统单向开环马达(Uni-directional VCM)采用单边弹簧复位:在零电流断电时,镜组被弹片死死压在最底部的无穷远端(Infinity)。拍照时,必须从底部一路向上硬推。
为了打破大底镜组的功耗瓶颈,**中置双向马达(Bi-Directional VCM)**成为了当代旗舰影像的主流拓扑。
1. 中置机械力学平衡(零电流悬停)
通过对前、后对称蚀刻弹簧片预应力的精密平衡设计,在零电流断电状态下,镜筒由于弹簧的自然拉力,被精准悬浮在中景位置(通常对应 $1.2 \sim 1.5\,\text{m}$ 的日常对焦物距)。
2. H 桥全桥双向驱动机制:
- 拍微距近景(Macro):H 桥通入正向电流,安培推力向前将镜组由中景推至近景(行程只需 $0 \sim +150\,\mu\text{m}$);
- 拍风光远景(Infinity):H 桥通入反向电流,安培推力向后将镜组由中景拉至无穷远(行程只需 $0 \sim -150\,\mu\text{m}$)。
3. 双向马达带来的系统级红利:
- 对焦行程减半,速度翻倍:全行程从 $300\,\mu\text{m}$ 缩短为单向最大 $150\,\mu\text{m}$,上升时间与稳定时间直接腰斩缩短 $50\%$!
- 极度省电(平均功耗降低 $70\%$):在用户拍摄最频繁的 $1 \sim 3\,\text{m}$ 人像与日常场景中,镜组原本就处于对焦点附近,马达只需微弱的维持电流甚至短时零电流,极大地缓解了整机发热。
4. 工程挑战与双向迟滞表(LUT)校准
双向马达在经过电流过零点(零电流机械交叉点)时,会面临弹片应力非线性过渡与驱动桥死区问题。在模组产线出厂校准时,需向驱动 IC 烧录双向迟滞查找表(Bidirectional Hysteresis Look-Up Table, LUT)与零点死区偏置偏移量(Zero-bias Offset),实现跨零区间的无缝平滑过渡。
五、 全手册终章总结:机、电、控三位一体的直驱艺术
回顾整部手册,我们可以清晰地看到,摄像头模组中的微型 VCM 线性马达绝非孤立的机械件或单纯的电气开关,而是一套机、电、控三足鼎立、强力耦合的微米级精密直驱系统:
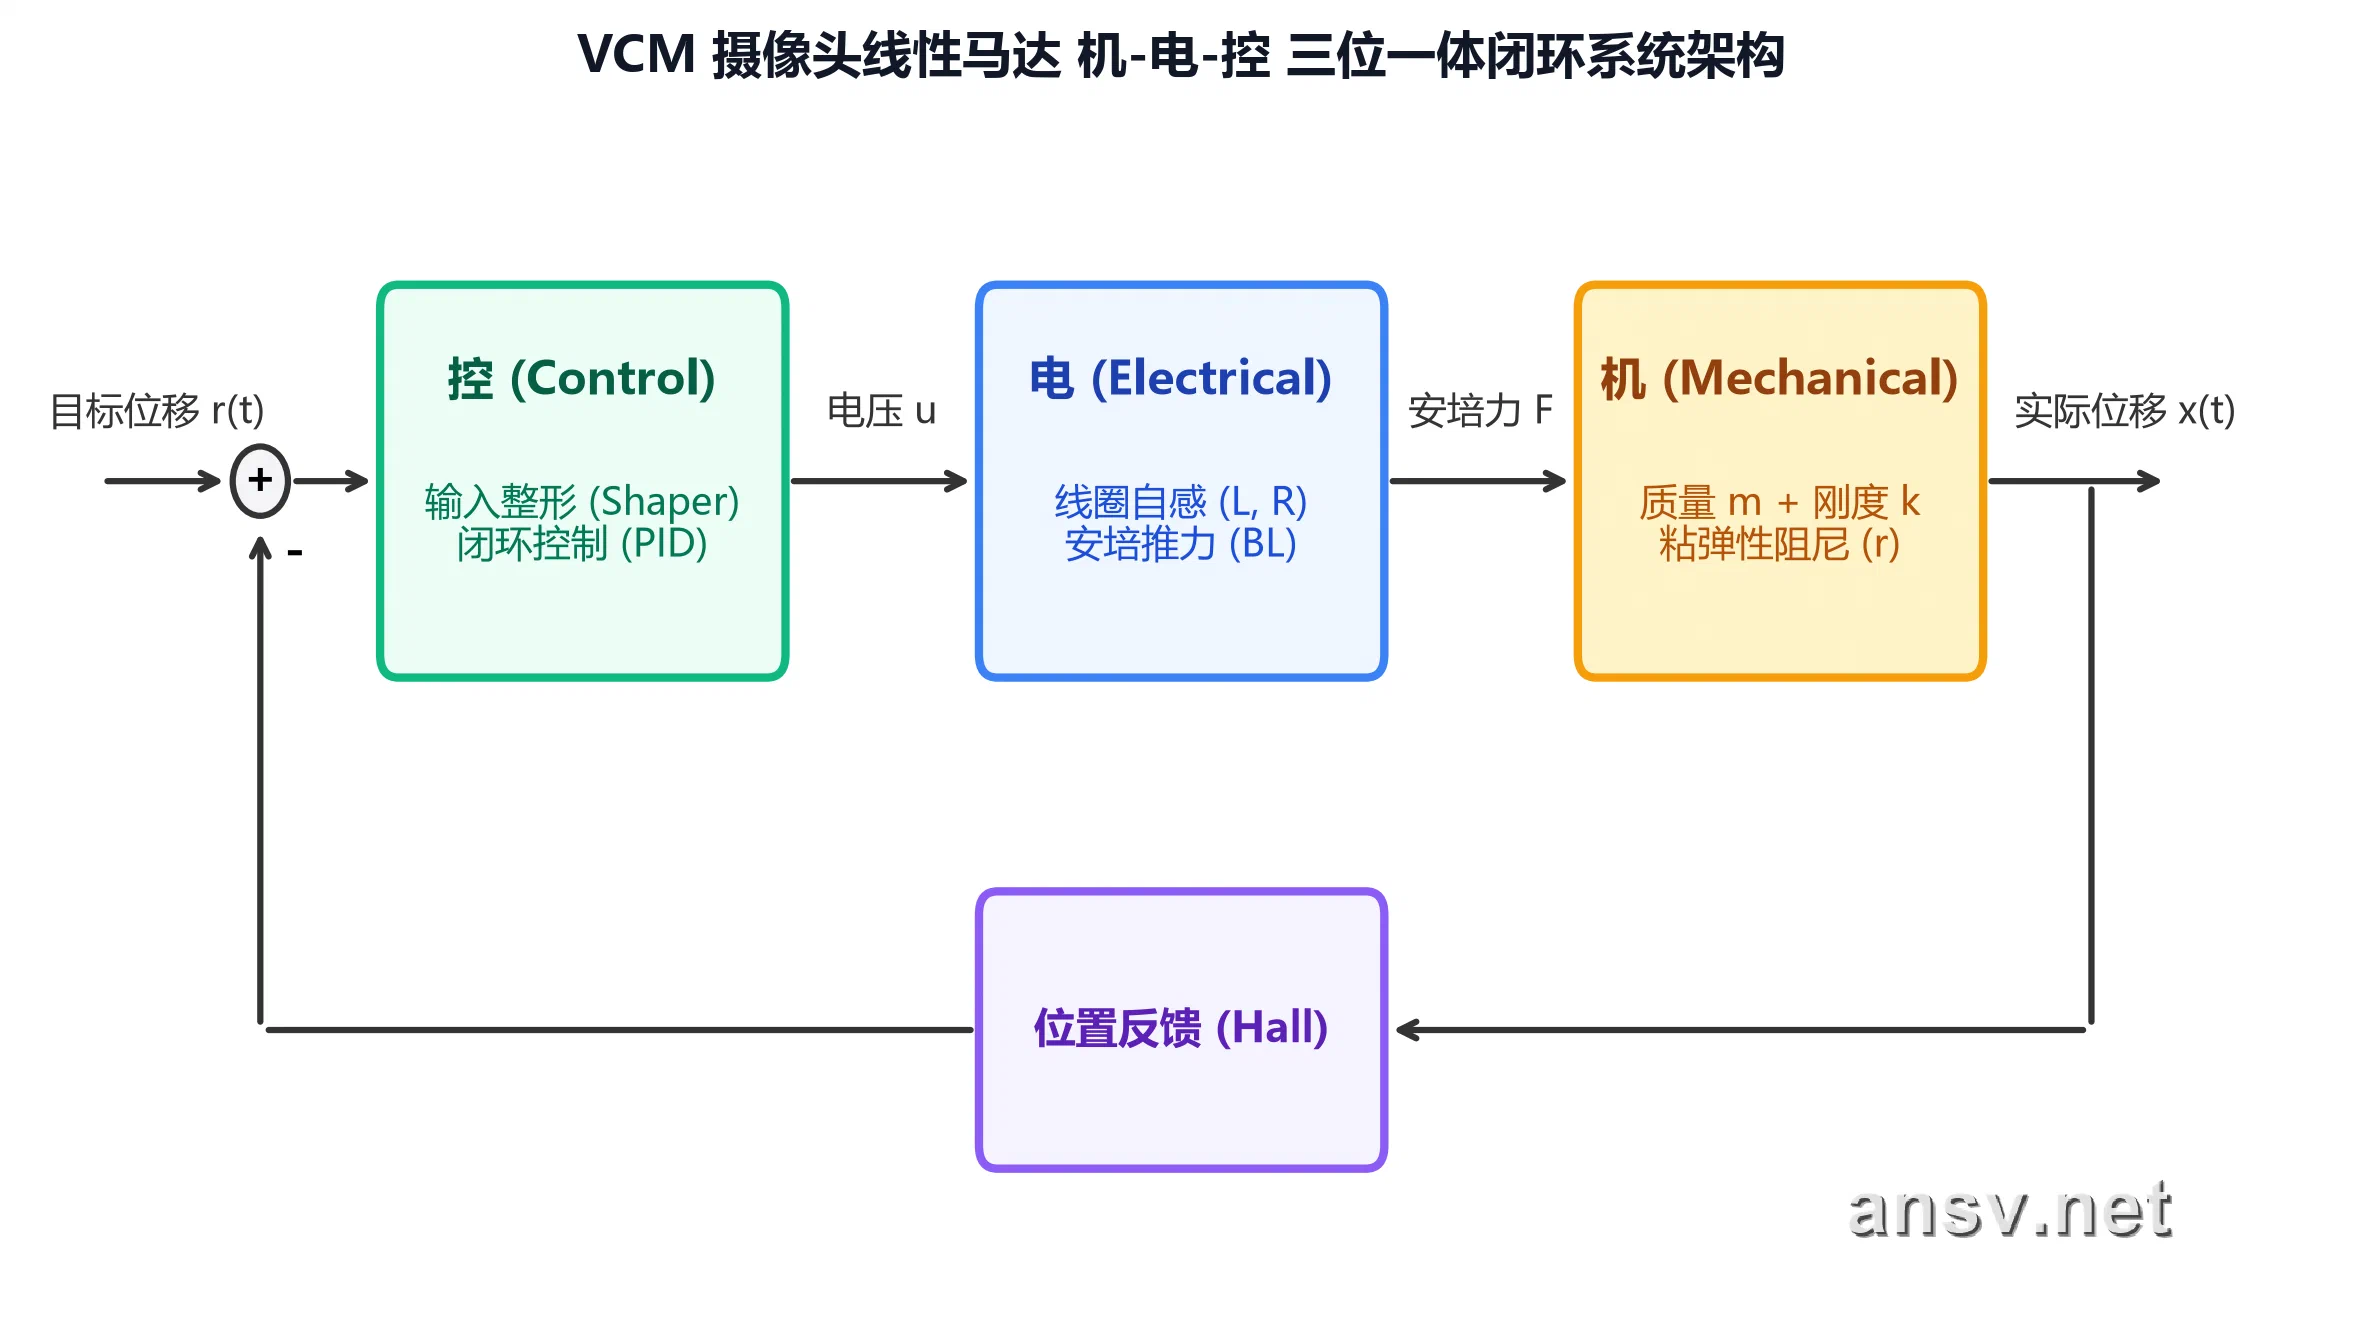
                            ┌─────────────────────────────────────────┐
                            │    机 (Mechanics) 机械动力学物理底座     │
                            │  质量 m · 弹片刚度 k · 黏弹性阻尼胶剪切 r │
                            └────────────────────┬────────────────────┘
                                                 │
                                                 ▼
┌─────────────────────────────────────────┐             ┌─────────────────────────────────────────┐
│   电 (Electromagnetics) 电磁能量传递纽带  │ ◄─────────► │    控 (Control) 闭环伺服与算法消震大脑   │
│ 推力常数 BL · 气隙磁密 B · 线圈自感相滞 L │             │  霍尔负反馈 · GM/PM 裕度 · 输入整形消震 │
└─────────────────────────────────────────┘             └─────────────────────────────────────────┘
- 机(力学底座):质量 $m$、弹片刚度 $k$ 与黏弹性阻尼胶 $r$,决定了马达固有的共振频率 $f_0$、衰减率 $D$ 与阻尼回稳状态,是整个系统不可逾越的物理地基;
- 电(能量纽带):安培推力常数 $BL$、线圈电阻 $R$ 与寄生电感 $L$,决定了电能向机械动能的转化效率、发热功耗以及高频相角的下潜极限($-270^\circ$);
- 控(算法大脑):微米级霍尔位置负反馈环路、严格受控的稳定裕度($\text{GM} > 8\,\text{dB}, \text{PM} \in [40^\circ, 60^\circ]$)、时域过驱动刹车以及前馈输入整形,最终将物理硬件的潜能发挥到极致,实现了毫秒级瞬间合焦与高带宽光学防抖。
📖 恭喜您阅读完本手册全集!
如需进一步查阅公式推导与相关电磁材料指南,请返回手册总目录:
👉 《摄像头模组 VCM 线性马达与闭环伺服技术手册》全景专题
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/vcm-linear-motor/06-advanced-driving-algorithms-and-bi-vcm/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:[email protected]。
💬 探讨与反馈
[email protected]),无需登录即可秒显您的专属 QQ 头像。